Sharpa、IROSで全身触覚ロボと21自由度の軽量ハンド、力覚グローブを披露 器用な操作のデータ循環を自前で構築
シンガポールに本社を置くSharpaは米ピッツバーグで開かれたIROS 2026で、全身を電子皮膚で覆ったD01ロボット、能動自由度21で重さ750グラム未満のW02ハンド、遠隔操作とデータ収集用のAE01力覚グローブの3製品を発表した。触覚を含む操作データを集め、再現し、学習する一連のハードウエアがそろった。
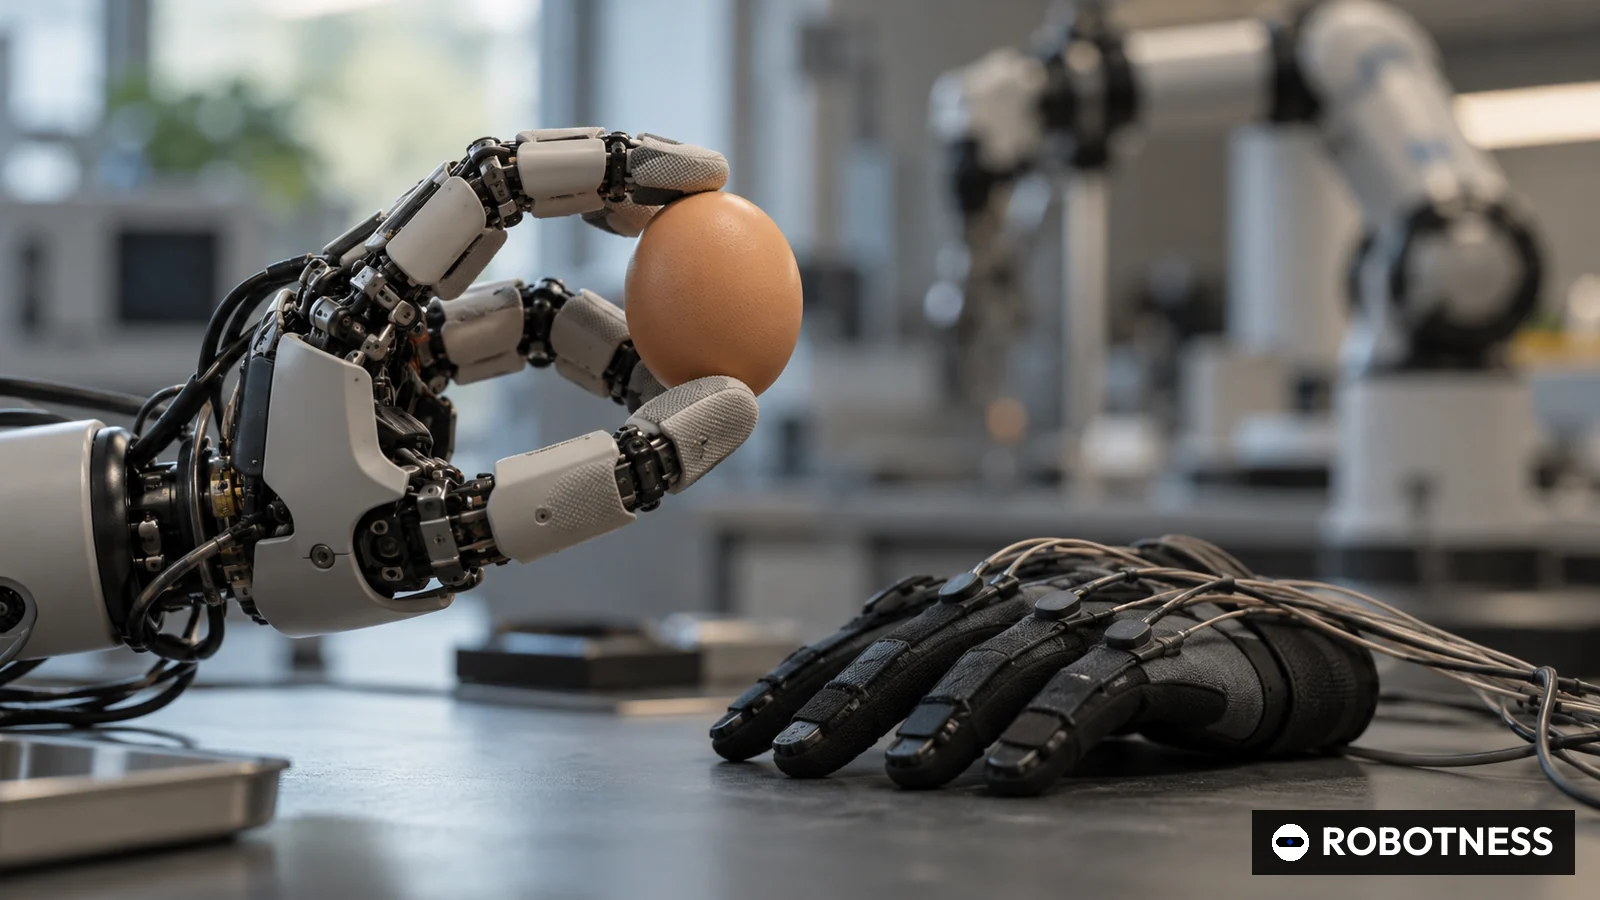
Sharpaの新しいロボットハンドは、前の製品より関節が1つ少ない。米ピッツバーグのロボット国際会議IROS 2026で発表したW02は能動自由度が21で、重さは750グラム未満だと同社は米東部時間9月28日付の発表文で明らかにした。従来の「SharpaWave」は22だ。関節1つと引き換えに軽さと皮膚を得たこの選択は、器用な操作をめぐる開発の方向を映している。
2024年創業のSharpaは、D01ロボット、W02ハンド、AE01力覚データグローブの3製品を同時に投入した。個別に見れば仕様表にすぎないが、組み合わせると循環が見える。人がグローブを着けて作業を実演し、触覚ハンドを持つロボットがそれを再現し、そのデータでSharpaのモデルを鍛える。この循環が参入障壁になるのか、単なる製品の詰め合わせなのかを本稿で検証する。
全身に皮膚をまとい、人の作業空間で働く
発表によると、D01はSharpaWaveハンド、7自由度アーム、全身の電子皮膚を組み合わせた。アームの可搬重量と自重の比は約1対1、エンドエフェクターの最高速度は毎秒10.5メートル超、通信周期は1,000ヘルツ、繰り返し精度は0.2ミリメートルという。皮膚の触覚サンプリングは100ヘルツ、力の分解能は0.2ニュートンで、人と同じ大きさの球面手首により人向けに設計された作業場所で動けるようにした。脚で歩くのか、車輪で動くのか、固定式なのかは示していない。価格や出荷時期も明らかにしていない。
W02は同社のW01ハンドを基に開発した。指先には5ミリニュートンから30ニュートンまでを1ミリメートルの空間分解能で捉える「Dynamic Tactile Array」を、指と手のひらには0.1ニュートンから20ニュートンを5ミリメートル分解能で測る電子皮膚を備える。防塵防水はIP54で、指をすき間なく閉じる「ゼロギャップ」把持により箸や細いひももつまめるという。
AE01は遠隔操作と一人称視点のデータ収集に使う外骨格型の力覚グローブだ。22個のエンコーダーで22自由度を読み取り、指先ごとに256段階の振動フィードバックを返す。位置の繰り返し精度は1ミリメートル未満で、校正は不要だと同社は説明している。
- D01ロボット
- 手先最高速度(超)
- 10.5
- m/s
- D01ロボット
- 繰り返し精度
- 0.2
- mm
- D01ロボット
- 通信周期
- 1000
- Hz
- D01ロボット
- 皮膚の触覚サンプリング
- 100
- Hz
- W02ハンド
- 能動自由度
- 21
- DOF
- W02ハンド
- 指先の最大測定値
- 30
- N
- AE01グローブ
- 自由度(エンコーダー数)
- 22
- DOF
- AE01グローブ
- 指先の振動段階
- 256
- 段階
Sharpaの2026年9月28日付発表文の公表値。価格と出荷時期は示されていない。
2026年10月1日時点
上海で作り、シンガポールに本社
Sharpaは2024年に設立された。2025年12月の発表では、本社をシンガポール、製造と研究開発を上海、事業拠点を米マウンテンビューに置くとし、指先あたり1,000超の触覚画素を持つ22自由度のSharpaWaveが量産段階に入ったと明らかにした。CES 2026では従業員が100人を超えると紹介し、全身ロボット「North」と、相互作用層と動作層に分かれた視覚、触覚、言語、行動の統合モデル「CraftNet」を披露した。2026年6月には米エヌビディアがIsaac GR00Tのリファレンス人型ロボットにSharpaのハンド2基を採用した。資金調達は公表していない。
同じWaveの指先感度について、2025年12月には0.005ニュートン、2026年6月には0.02ニュートンと異なる数字を示している点も目を引く。同社は違いを説明していない。
競合ハンドとの比較
メーカー公表値で比べると、W02は関節数の割に軽い。上限の750グラムを21の能動関節で割ると1関節あたり約36グラムになるとROBOTNESSは試算した。中国Unitreeの「Dex5-1」は能動関節16で1,100グラム、1関節あたり約69グラム。英Shadow Robotの「Dexterous Hand」は駆動関節20で、システム全体の重さは4.3キログラムだ。韓国Wonik Roboticsの「Allegro Hand」は4本指に16のトルク制御関節を持つ研究用の定番機である。
- W02
- Sharpa
- シンガポール
- 21
- 750
- 35.7
- SharpaWave
- Sharpa
- シンガポール
- 22
- データなし
- データなし
- Dex5-1
- Unitree
- 中国
- 16
- 1100
- 68.8
- Dexterous Hand
- Shadow Robot
- 英国
- 20
- 4300
- 215
- Allegro Hand
- Wonik Robotics
- 韓国
- 16
- データなし
- データなし
各メーカーのページや発表文に基づく。W02の重さは上限(750グラム未満)。Shadowはシステム全体の4.3キログラム。Unitree Dex5-1は全20自由度のうち能動16。試算列=重さ÷能動自由度。性能の順位ではない。
2026年10月1日時点
関節あたりの重さが重要なのは、ハンドがアームの先端に付くからだ。先端の1グラムは可搬重量と動的性能を削る。D01アームの1対1という比率も軽い手先があってこそ成り立つ。
日本の部品メーカーにとっても示唆は大きい。精密減速機、小型モーター、エンコーダー、触覚センサーは日本企業が強みを持つ分野だが、手先の価値は部品単体の精度から、触覚データをどう集めて学習に生かすかへ移りつつある。政府が2040年に20兆円市場と世界シェア30%を掲げたAIロボット戦略をまとめたことはROBOTNESSが報じた。人手不足が深刻な物流や食品の現場で人型ロボットに細かな作業を任せるには、ハンドとデータ収集の仕組みを一体で提供できるかが問われる。
触覚とグローブがロボット学習に効く理由
いまのロボット学習は主に映像と関節角度に頼る。指先をどれだけ強く押し当てたか、物がどこで滑ったかといった接触の情報は学習データにほとんど含まれない。感知できるハンドも、操作者にそれを返す遠隔操作装置も少なかったからだ。AE01は後者に取り組む。操作者はロボットを動かしながら指先で振動を感じ、実演は手の姿勢と一緒に記録される。
未解決の点も多い。新製品の価格、生産量、顧客は示されず、ロボット企業や研究機関、外食分野に供給しているとするにとどまる。D01の移動方式やアーム以外の自由度も不明だ。グローブは22自由度、新ハンドは21自由度で、両者の対応にはリターゲティングが要る。グローブは22関節のWaveとは1対1で対応する。
ROBOTNESS分析
Sharpaはハンドの供給会社から触覚データの流れを握る企業へ変わろうとしており、その戦略ではD01ロボットよりAE01グローブの方が重要だ。
根拠は製品の構成にある。部品メーカーなら、より良いハンドを出せば済む。Sharpaはハンドと、それを載せるロボット、同じ触覚の言葉で人の技能を記録するグローブを同時に出し、そのデータを取り込むCraftNetもすでに持つ。エヌビディアのリファレンス設計は、こうしたデータを生み出す研究室への販路となる。
最も強い反論は価格だ。Unitreeなど中国勢が同じ研究用、人型ロボット用の市場でハンドを売っており、グローブは触覚センサーより模倣しやすい。顧客がハンドを交換可能な部品とみなせば、Sharpaの循環は自社の研究室にとどまり、単価競争に巻き込まれる。
強気シナリオ。GR00Tリファレンス人型ロボットを使う研究室がデータ収集用にSharpaのハンドとAE01を標準採用し、Sharpaは大手モデル企業以外で最大の触覚操作データを手にして、ハードの上にライセンスやモデルの事業を築く。
弱気シナリオ。競合がW02並みの関節数と重さをより安く実現し、D01は量産規模の買い手を見つけられない。Sharpaはハードの世代交代のたびに差が縮む高級部品の供給者にとどまる。
注目すべきシグナル。
- D01、W02、AE01の価格と出荷時期。2027年1〜3月期末までに定価や初出荷が示されれば、事業化への本気度が確かめられる。
- 資金調達や企業価値の開示。同社は2026年6月に自らをユニコーンと称したが、数字は示していない。
- AE01の実演データで学習したCraftNetのベンチマークや公開データセット。データ循環が操作性能を高めるかの試金石となる。
顧客がハンドなしでグローブだけを買っている証拠が出てくれば、Sharpaはまずデータ道具の会社として見直す必要がある。
- D01ロボット、W02ハンド、AE01力覚グローブ(IROS 2026、ピッツバーグ)
- 2026年9月28日(米東部時間)
- 能動自由度21、750グラム未満、IP54
- 5ミリニュートンから30ニュートン、分解能1ミリメートル
- 7自由度アーム、手先速度毎秒10.5メートル超、繰り返し精度0.2ミリメートル
- 22自由度、エンコーダー22個、指先ごとに256段階の振動
- 2024年設立、本社シンガポール、製造と研究開発は上海
- 非公表
なぜ重要か
器用な操作は、歩ける人型ロボットと働ける人型ロボットを隔てる難所だ。コネクターの挿入や柔らかい物の扱いなど接触の多い作業では、映像だけに頼る制御は頭打ちになりやすい。学習データに力や滑りの情報がないためだ。触覚ハンドと、それに対応した触覚チャンネルで人の実演を記録する道具をあわせて供給できる企業は、この空白を正面から埋める。
収益源も広がる。これまでSharpaは主にハンドの供給者だった。D01で完成した操作プラットフォームを、AE01でどのロボット学習チームも抱えるデータ収集予算を狙えるようになった。
競合分析
Unitreeは人型ロボットと同様にハンドでも数量の基準となる。Dex5-1は1関節あたりで重いが、自社ロボットと一緒に売れるため導入基盤が大きい。Shadow Robotは人の手に近いハンド研究の基準機だが、システム全体が重い。Wonik RoboticsのAllegro Handは低価格の研究用定番機だ。
Sharpaの差別化要因は触覚の広さと軽さにある。リスクは、大手の人型ロボットメーカーがハンドを内製化し、最大の潜在顧客が外部調達市場から消えることだ。日本の産業用ロボット大手が人型や双腕で外部ハンドを使うかどうかも注目点となる。
企業価値の背景
Sharpaは調達ラウンド、出資者、企業価値をいずれも公表していない。2026年6月のエヌビディア関連の発表でユニコーンと称したが数字はなく、ROBOTNESSは企業価値を記録していない。操作技術の比重が大きい企業の公表例では、2026年7月にWalden Roboticsが企業価値11億ドルで3億ドルのシード資金を、Humanoidが13億5,000万ドルで1億5,200万ドルのシリーズAを調達している。
条件が開示されるまで、企業価値に関する主張は未確認として扱うべきだ。半導体企業や人型ロボットメーカーなど事業会社が主導する調達が実現すれば、データ循環の仮説を最も明確に裏づけることになる。
サプライチェーンへの影響
Sharpaは上海で製造し、シンガポールに本社を置く。中国のサプライチェーンを使いつつ法人の拠点を中国の外に置く、ロボット企業に多い構造だ。ハンドは超小型アクチュエーター、エンコーダー、カメラ式の触覚センサーに依存し、2025年12月の発表では数千点の微細部品について自動化した信頼性試験を挙げていた。
この体制は、マウンテンビューに事業拠点を置きエヌビディアのリファレンス設計で販売が進む米国市場で、輸出規制や関税のリスクにさらされる。部品の調達先は公表されていない。中国以外の調達先を求める動きが強まれば、日本の小型モーターや減速機メーカーに商機が生じうる。
今後の注目点
第1に、商業条件。W02、D01、AE01の価格、納期、顧客名だ。第2に、エヌビディアのリファレンス設計以外での採用、特に量産規模を持つ人型ロボットメーカーによる採用である。
第3に、CraftNetの成果。AE01で集めた触覚データの効果を示す論文やベンチマークが出れば、循環は宣伝文句から技術的な参入障壁へ変わる。第4に、1月に2026年半ばの投入を予告した量産版Northの行方だ。IROSの発表では触れていない。
アナリストの見方
見立て。Sharpaの戦略資産は触覚データの循環であり、注目すべき製品はAE01グローブだ。
確信度は低から中程度。仕様は詳細で、エヌビディアの採用も事実だが、価格、生産量、顧客、財務情報がなく、感度の数字も発表ごとに食い違う。商用導入や資金の付いたデータ収集計画が開示されれば確信度を引き上げる。
問うべき論点
D01、W02、AE01の価格と納期はどうなるのか。上海工場の生産能力はどの程度か。
発表文のW01はSharpaWaveと同じ製品か。W02はなぜ能動関節を1つ減らしたのか。
Waveの指先感度として示した0.005ニュートンと0.02ニュートンは、どのように測定方法が異なるのか。
D01は移動台車を備えるのか。全体の自由度はいくつか。
日本の部品メーカーやロボットメーカーとの取引や協議はあるか。