Sharpa在IROS发布全身触觉机器人、21自由度轻量灵巧手和力反馈手套,自建灵巧操作数据闭环
总部位于新加坡、在上海生产研发的Sharpa在匹兹堡IROS 2026上同时发布三款产品:覆盖全身电子皮肤的D01机器人、21个主动自由度且重量低于750克的W02灵巧手,以及用于遥操作和数据采集的AE01力反馈手套。三者组合使公司具备采集、复现并学习触觉操作数据的完整硬件。
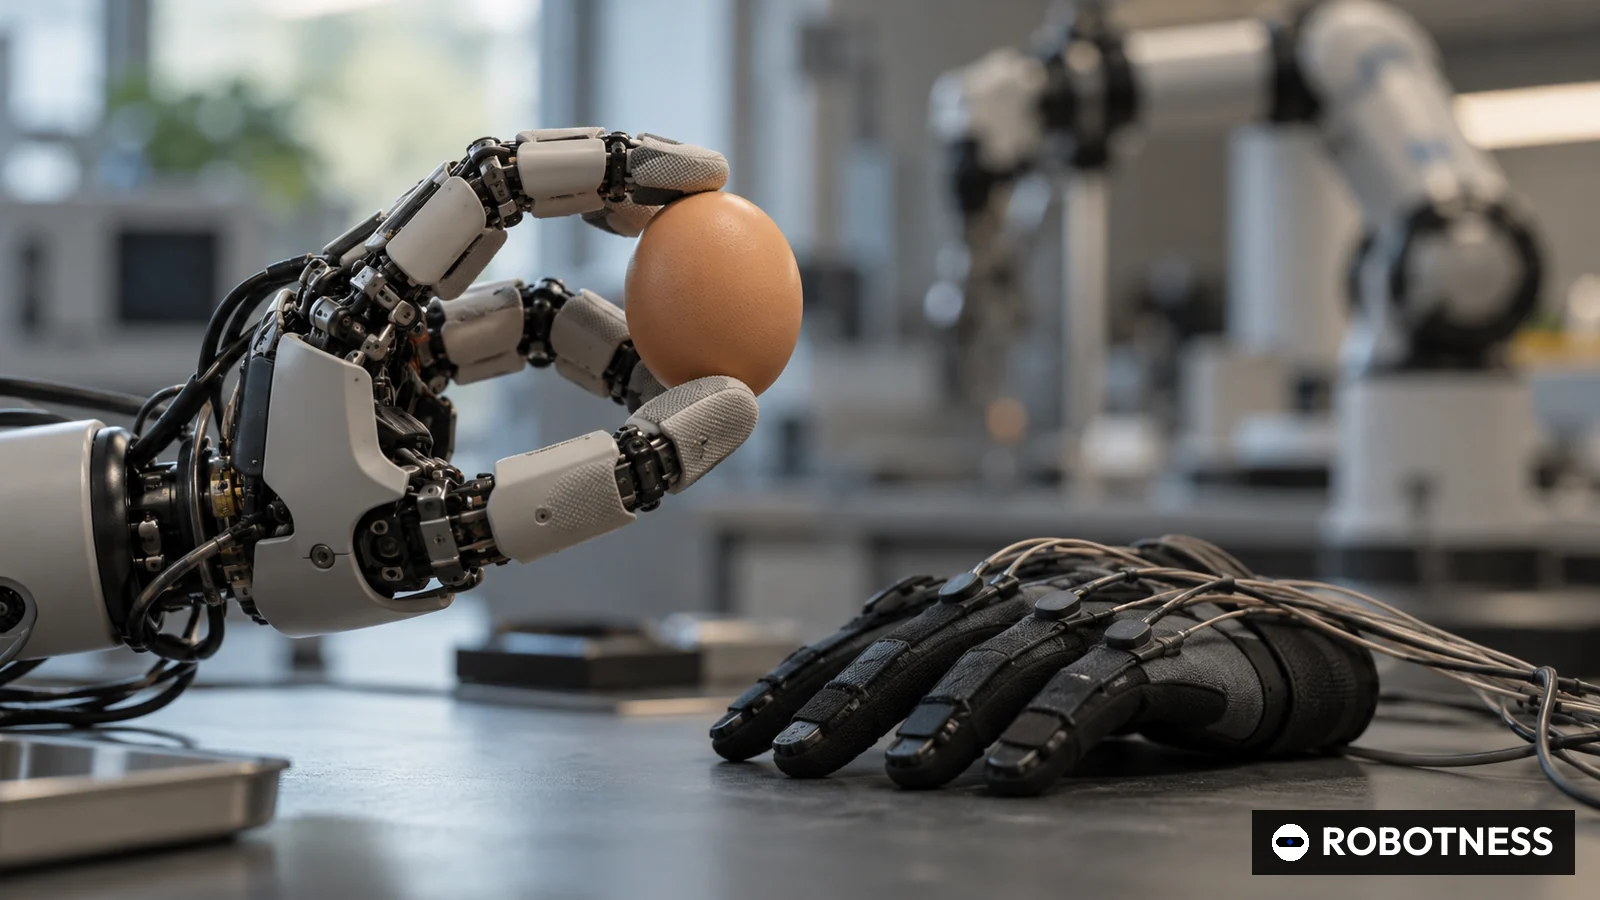
Sharpa的新一代灵巧手比上一代少了一个关节。公司在美国东部时间9月28日的新闻稿中表示,在匹兹堡IROS 2026机器人大会上发布的W02拥有21个主动自由度,重量不到750克;此前的SharpaWave为22个。用一个关节换取更轻的重量和更大面积的皮肤,这一取舍折射出灵巧操作赛道的方向。
这家2024年成立的公司一次发布三款产品:D01机器人、W02灵巧手和AE01力反馈数据手套。单看是三份参数表,合起来是一个闭环:人戴手套示范任务,装有触觉手的机器人复现动作,数据再用来训练Sharpa的模型。这个闭环是护城河还是简单的产品打包,是本文要回答的问题。
全身覆盖电子皮肤,面向人类作业空间
据新闻稿,D01集成SharpaWave灵巧手、7自由度手臂和全身电子皮肤。公司称其手臂负载自重比约为1比1,末端最高速度超过每秒10.5米,通信频率1,000赫兹,末端重复定位精度0.2毫米;皮肤触觉采样率100赫兹,力分辨率0.2牛,并采用人类尺度的球形手腕,以便在为人设计的空间中作业。新闻稿未说明D01是足式、轮式还是固定底座,也未披露价格和交付时间。
W02在Sharpa的W01基础上开发。指尖为公司自研的动态触觉阵列,量程5毫牛至30牛,空间分辨率1毫米;手指和手掌覆盖电子皮肤,量程0.1牛至20牛,分辨率5毫米。产品达到IP54防护等级,具备“零间隙”抓取能力,可夹起筷子和细绳。
AE01是一款外骨骼式力反馈手套,用于机器人遥操作和第一视角数据采集。Sharpa称,其22个自由度由22个编码器读取,每个指尖提供256级振动反馈,位置重复精度小于1毫米,且无需标定。
- D01机器人
- 末端最高速度(以上)
- 10.5
- 米/秒
- D01机器人
- 末端重复定位精度
- 0.2
- 毫米
- D01机器人
- 通信频率
- 1000
- 赫兹
- D01机器人
- 皮肤触觉采样率
- 100
- 赫兹
- W02灵巧手
- 主动自由度
- 21
- 个
- W02灵巧手
- 指尖最大量程
- 30
- 牛
- AE01手套
- 自由度(编码器数)
- 22
- 个
- AE01手套
- 每指尖振动反馈级数
- 256
- 级
数据来自Sharpa 2026年9月28日新闻稿。未公布价格和交付时间。
截至 2026年10月1日
一家中国制造、新加坡总部的公司
Sharpa成立于2024年。公司2025年12月发布公告称,全球总部在新加坡,制造和研发在上海,业务运营在美国山景城,并宣布每个指尖拥有逾1,000个触觉像素的22自由度SharpaWave进入量产。在CES 2026上,公司称员工逾百人,展示了全身机器人North和分为交互层与运动层的视觉触觉语言动作模型CraftNet。2026年6月,英伟达为Isaac GR00T参考人形机器人选用两只Sharpa灵巧手,与宇树H2 Plus本体搭配。公司未披露融资情况。
值得注意的是,Sharpa对同一款Wave指尖灵敏度给出过不同数字:2025年12月为0.005牛,2026年6月为0.02牛,公司未作解释。
与国内外灵巧手对比
按厂商公开参数,W02在同等关节数下偏轻。以750克上限除以21个主动关节,每个关节约36克,这是ROBOTNESS的测算。宇树Dex5-1重1,100克,主动关节16个,每个约69克。英国Shadow Robot的灵巧手有20个驱动关节,整套系统重4.3千克。韩国Wonik Robotics的Allegro Hand为四指16个力矩控制关节,是常见的科研平台。
- W02
- Sharpa
- 新加坡
- 21
- 750
- 35.7
- SharpaWave
- Sharpa
- 新加坡
- 22
- 无数据
- 无数据
- Dex5-1
- 宇树科技
- 中国
- 16
- 1100
- 68.8
- Dexterous Hand
- Shadow Robot
- 英国
- 20
- 4300
- 215
- Allegro Hand
- Wonik Robotics
- 韩国
- 16
- 无数据
- 无数据
数据来自各厂商官网或公告。W02重量为上限(低于750克)。Shadow为整套系统4.3千克。宇树Dex5-1共20个自由度,其中16个主动。推算列 = 重量 ÷ 主动自由度。并非性能排名。
截至 2026年10月1日
单关节重量之所以重要,是因为手装在手臂末端,每多一克都会侵蚀负载和动态性能。D01手臂约1比1的负载自重比,也离不开轻量化末端。
对中国产业链而言,Sharpa的模式值得细看。ROBOTNESS此前援引IDC数据报道,2026年上半年全球人形机器人出货量增长432%至近2.5万台,中国厂商份额超过95%。整机放量之后,灵巧手与触觉传感器成为新的竞争焦点。Sharpa的制造和研发都在上海,却以新加坡为总部、通过英伟达参考设计切入海外实验室,这一布局给国内灵巧手企业提供了另一条出海路径。
触觉和手套为何关乎机器人学习
目前机器人学习主要依赖视觉和关节位置。指尖按压力度、物体在哪里打滑,这类接触信息在训练数据中几乎空白,因为能感知它的手很少,能把它反馈给操作员的遥操作设备更少。AE01针对的正是后者:操作员控制机器人时指尖能感到振动,示范过程与手部姿态一并记录。
疑问同样存在。Sharpa未披露新品的价格、产量和客户,只表示产品服务机器人公司、科研机构和餐饮等场景。D01的移动方式和手臂以外的自由度均未说明。手套22个自由度、新手21个,二者之间需要重定向映射;手套与22关节的Wave则可一一对应。
ROBOTNESS 分析
Sharpa正从灵巧手供应商转型为触觉数据管线的掌控者,在这一战略中,AE01手套比D01机器人更关键。
证据在于产品组合。若只是零部件厂商,推出一只更好的手即可。Sharpa同时推出手、搭载手的机器人以及以同一套触觉语言记录人类技能的手套,并且已有可消化这些数据的CraftNet模型。英伟达参考设计则为其打开了通往会产生更多此类数据的实验室的渠道。
最有力的反驳是价格。宇树等国内厂商在同一科研和人形机器人市场销售灵巧手,而手套比触觉传感器更容易被模仿。如果客户把灵巧手当作可替换部件,Sharpa的闭环只能停留在自家实验室,竞争最终落到单价上。
乐观情形:使用GR00T参考人形机器人的实验室把Sharpa灵巧手和AE01手套作为数据采集标准,Sharpa由此掌握大模型公司之外规模最大的触觉操作数据集,并在硬件之上发展授权或模型业务。
悲观情形:竞争对手以更低价格追平W02的关节数和重量,D01找不到批量买家,Sharpa沦为差异化随硬件迭代不断收窄的高端零部件供应商。
值得关注的信号:
- D01、W02和AE01的价格与发货时间。若在2027年一季度末前公布定价或首批交付,可确认其商业化意图。
- 融资或估值披露。Sharpa在2026年6月自称独角兽,但未给出数字。
- 基于AE01示范数据训练的CraftNet基准测试或公开数据集,用以检验数据闭环能否带来更好的操作表现。
如果出现客户只买手套、不买灵巧手的证据,我们会把Sharpa重新定位为数据工具公司。
- D01机器人、W02灵巧手、AE01力反馈手套(IROS 2026,匹兹堡)
- 2026年9月28日(美国东部时间)
- 21个主动自由度,低于750克,IP54
- 5毫牛至30牛,分辨率1毫米
- 7自由度手臂,末端速度超过每秒10.5米,重复精度0.2毫米
- 22自由度,22个编码器,每指尖256级振动反馈
- 2024年成立,总部新加坡,上海制造和研发
- 未披露
为何重要
灵巧操作是会走路的人形机器人与能干活的人形机器人之间的瓶颈。插接插头、处理软性物料等接触密集型任务中,纯视觉策略容易遇到天花板,因为训练数据缺少力和滑移信息。能同时提供触觉灵巧手和对应触觉通道示范记录工具的厂商,正面填补了这一空白。
此次发布也拓宽了收入来源。此前Sharpa主要是灵巧手供应商;有了D01,它可以出售完整操作平台;有了AE01,它可以切入每个机器人学习团队都有的数据采集预算。
竞争对手分析
宇树在灵巧手上与在人形机器人上一样是出货量标杆。Dex5-1单关节更重,但随宇树整机一起销售,装机基础大。Shadow Robot仍是拟人灵巧手的科研基准,但整套系统偏重。Wonik的Allegro Hand是16关节低成本科研标准。
Sharpa的差异化在于触觉覆盖和轻量化。风险在于大型人形机器人厂商自研灵巧手,使最大的潜在客户退出外购市场。国内众多灵巧手初创企业也在同一赛道,价格竞争将十分激烈。
估值背景
Sharpa未披露任何融资轮次、投资方或估值。2026年6月与英伟达相关的公告称其为独角兽,但没有数字,因此ROBOTNESS不记录其估值。在操作能力占比较高的公司中,可比公开数据包括2026年7月Walden Robotics以11亿美元估值完成的3亿美元种子轮,以及Humanoid以13.5亿美元估值完成的1.52亿美元A轮。
在条款公开前,任何估值说法都应视为未经核实。若由芯片企业或人形机器人整机厂等战略投资方领投,将是对数据闭环逻辑最清晰的验证。
供应链影响
Sharpa在上海生产、以新加坡为总部,这是希望利用中国供应链又保持非中国法人主体的机器人公司常见的架构。其灵巧手依赖微型执行器、编码器和基于摄像头的触觉传感器,2025年12月的公告提到对数千个微型零部件进行自动化可靠性测试。
这一布局使其在美国市场面临出口管制和关税风险,而公司在山景城设有业务团队,英伟达参考设计也主要面向美国实验室。公司未披露供应商名单。国内微型电机和减速器企业或可从中获得配套机会,但目前无公开信息证实。
后续看点
第一,商业条款:W02、D01、AE01的价格、交期和具名客户。第二,英伟达参考设计之外的采用情况,尤其是具备出货规模的人形机器人厂商。
第三,CraftNet的成果。如果论文或基准测试证明AE01采集的触觉数据带来提升,闭环将从营销故事变成技术护城河。第四,公司1月称将于2026年年中推出的量产版North机器人,IROS新闻稿未提及其进展。
分析师观点
判断:Sharpa的战略资产是触觉数据闭环,最值得关注的产品是AE01手套。
信心:低至中等。参数详尽,英伟达的采用属实,但缺少价格、产量、客户和财务信息,部分灵敏度数据前后不一。若披露商业部署或获得资金支持的数据项目,我们将提高信心。
值得追问的问题
D01、W02和AE01的价格和交付时间如何?上海工厂产能多大?
新闻稿中的W01是否即SharpaWave?W02为何减少一个主动关节?
Wave指尖灵敏度0.005牛与0.02牛分别采用什么测量方法?
D01是否配备移动底盘?总自由度是多少?
原定2026年年中推出的量产版North进展如何?是否与国内人形机器人整机厂洽谈供货?