Sharpa zeigt auf der IROS Roboter mit Tasthaut, leichtere Hand und Haptikhandschuh und baut sich einen eigenen Datenkreislauf für Feinmotorik
Das in Singapur ansässige Robotikunternehmen Sharpa hat auf der IROS 2026 in Pittsburgh drei Produkte vorgestellt: den Roboter D01 mit elektronischer Haut am ganzen Körper, die Hand W02 mit 21 aktiven Freiheitsgraden bei unter 750 Gramm und den Haptikhandschuh AE01 für Teleoperation und Datenerfassung. Zusammen liefern sie die Hardware, um taktile Manipulationsdaten zu erheben, nachzuspielen und daraus zu lernen.
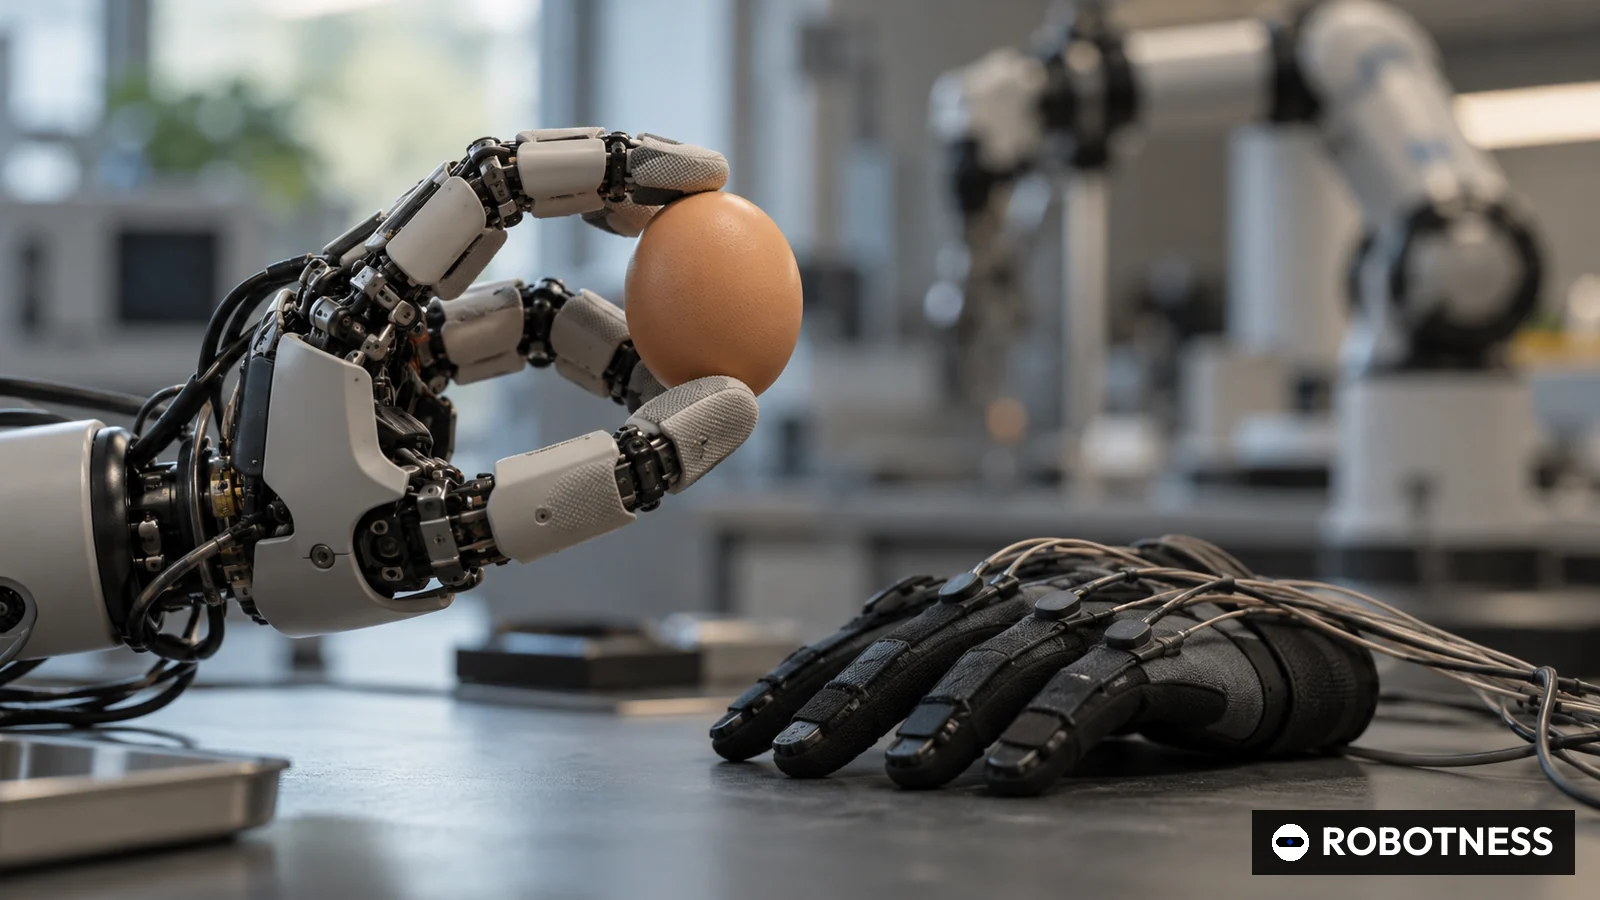
Die neue Hand von Sharpa hat ein Gelenk weniger als die alte. Die auf der Robotikkonferenz IROS 2026 in Pittsburgh vorgestellte W02 kommt auf 21 aktive Freiheitsgrade und wiegt weniger als 750 Gramm, teilte das Unternehmen in einer Mitteilung vom 28. September mit; die bisherige SharpaWave hat 22. Ein Gelenk gegen Gewicht und Tasthaut zu tauschen, sagt viel darüber, wohin sich die Greiftechnik humanoider Roboter bewegt.
Sharpa, 2024 gegründet und in Singapur ansässig, brachte gleich drei Produkte: den Roboter D01, die Hand W02 und den Datenhandschuh AE01. Einzeln sind es Datenblätter. Zusammen ergeben sie einen Kreislauf, in dem ein Mensch eine Aufgabe mit dem Handschuh vormacht, ein Roboter mit taktilen Händen sie wiederholt und die Daten Sharpas Modelle trainieren. Ob dieser Kreislauf ein Wettbewerbsvorteil ist oder nur ein Produktbündel, ist die Frage dieses Beitrags.
Ein Roboter mit Tasthaut für Arbeitsplätze, die für Menschen gebaut sind
Der D01 verbindet laut Mitteilung SharpaWave-Hände, Arme mit sieben Freiheitsgraden und elektronische Haut am ganzen Körper. Sharpa nennt ein Verhältnis von Traglast zu Armgewicht von etwa eins zu eins, eine Endeffektorgeschwindigkeit von über 10,5 Metern pro Sekunde, eine Kommunikationsrate von 1.000 Hertz und eine Wiederholgenauigkeit von 0,2 Millimetern. Die Haut tastet mit 100 Hertz ab und löst Kräfte bis 0,2 Newton auf; kugelförmige Handgelenke in menschlicher Größe sollen das Arbeiten an Plätzen ermöglichen, die für Menschen ausgelegt sind. Ob der D01 läuft, fährt oder fest montiert ist, sagt die Mitteilung nicht. Preise und Liefertermine fehlen.
Die W02 baut auf Sharpas Hand W01 auf. In den Fingerspitzen sitzt das Dynamic Tactile Array mit einem Messbereich von 5 Millinewton bis 30 Newton bei 1 Millimeter Ortsauflösung, Finger und Handfläche tragen elektronische Haut für 0,1 bis 20 Newton bei 5 Millimetern. Die Hand ist nach IP54 geschützt und schließt so lückenlos, dass sie Essstäbchen oder dünne Schnüre greifen kann, so das Unternehmen.
Der AE01 ist ein haptischer Exoskelett-Handschuh für Teleoperation und die Aufzeichnung aus Ich-Perspektive. 22 Encoder erfassen 22 Freiheitsgrade, jede Fingerspitze erhält Vibrationsrückmeldung in 256 Stufen, die Positionswiederholgenauigkeit liegt unter einem Millimeter, eine Kalibrierung entfällt, teilte Sharpa mit.
- Roboter D01
- Max. Endeffektorgeschwindigkeit (über)
- 10,5
- m/s
- Roboter D01
- Wiederholgenauigkeit
- 0,2
- mm
- Roboter D01
- Kommunikationsrate
- 1000
- Hz
- Roboter D01
- Abtastrate der Tasthaut
- 100
- Hz
- Hand W02
- Aktive Freiheitsgrade
- 21
- DOF
- Hand W02
- Max. Messbereich Fingerspitze
- 30
- N
- Handschuh AE01
- Freiheitsgrade (Encoder)
- 22
- DOF
- Handschuh AE01
- Vibrationsstufen je Fingerspitze
- 256
- Stufen
Unternehmensangaben aus Sharpas Mitteilung vom 28. September 2026. Preise und Liefertermine wurden nicht genannt.
Stand: 1. Okt. 2026
Das Unternehmen hinter den Händen
Sharpa wurde 2024 gegründet. Laut einer Mitteilung vom Dezember 2025 liegt die Zentrale in Singapur, Fertigung und Entwicklung sind in Shanghai, der Vertrieb sitzt in Mountain View. Damals meldete das Unternehmen den Serienstart der SharpaWave mit 22 aktiven Freiheitsgraden und mehr als 1.000 Tastpixeln je Fingerspitze. Auf der CES 2026 zeigte Sharpa, nach eigenen Angaben mit mehr als 100 Beschäftigten, den Ganzkörperroboter North und das hierarchische Modell CraftNet, das Sehen, Tasten, Sprache und Handlung verknüpft. Im Juni 2026 wählte NVIDIA zwei Sharpa-Hände für seinen Isaac-GR00T-Referenzhumanoiden. Finanzierungsdaten hat Sharpa nicht veröffentlicht.
Auffällig ist, dass Sharpa für dieselbe Fingerspitze der Wave zwei verschiedene Empfindlichkeiten angegeben hat: 0,005 Newton im Dezember 2025 und 0,02 Newton im Juni 2026. Eine Erklärung dafür gab das Unternehmen nicht.
Wie die W02 im Vergleich abschneidet
Nach Herstellerangaben ist die W02 für ihre Gelenkzahl leicht. Bei höchstens 750 Gramm und 21 aktiven Gelenken ergeben sich rund 36 Gramm je Gelenk, wie ROBOTNESS berechnet hat. Unitrees Dex5-1 wiegt 1.100 Gramm bei 16 aktiven Gelenken, rund 69 Gramm je Gelenk. Die Dexterous Hand der britischen Shadow Robot hat 20 angetriebene Gelenke und ein Systemgewicht von 4,3 Kilogramm. Die Allegro Hand von Wonik Robotics aus Korea, ein Standard in Forschungslaboren, hat 16 drehmomentgeregelte Gelenke an vier Fingern.
- W02
- Sharpa
- Singapur
- 21
- 750
- 35,7
- SharpaWave
- Sharpa
- Singapur
- 22
- Keine Daten
- Keine Daten
- Dexterous Hand
- Shadow Robot
- Großbritannien
- 20
- 4300
- 215
- Dex5-1
- Unitree
- China
- 16
- 1100
- 68,8
- Allegro Hand
- Wonik Robotics
- Korea
- 16
- Keine Daten
- Keine Daten
Angaben von den Seiten oder Mitteilungen der Hersteller. W02-Gewicht ist eine Obergrenze (unter 750 g). Shadow: Gesamtsystem 4,3 kg. Unitree Dex5-1: 20 Freiheitsgrade, davon 16 aktiv. Berechnete Spalte = Gewicht / aktive Freiheitsgrade. Keine Leistungsrangliste.
Stand: 1. Okt. 2026
Das Gewicht je Gelenk zählt, weil die Hand am Ende des Arms sitzt. Jedes Gramm dort kostet Traglast und Dynamik, und Sharpas Traglastverhältnis am D01 setzt leichte Endeffektoren voraus.
Für Europas Robotikindustrie ist das ein Fingerzeig. Hersteller wie Neura Robotics und die Londoner Humanoid, an der Schaeffler und Bosch beteiligt sind, bauen humanoide Plattformen, deren Nutzen an der Hand hängt. Deutsche Greiferhersteller und Zulieferer aus dem Mittelstand messen sich bislang an Kraft, Präzision und Zyklenzahl. Sharpas Angebot verschiebt den Maßstab zu Tastsinn und Datenerfassung, Disziplinen, in denen europäische Anbieter bisher wenig sichtbar sind.
Warum Tastsinn und Handschuh für das Roboterlernen zählen
Roboterlernen stützt sich heute vor allem auf Bilder und Gelenkstellungen. Wie fest eine Fingerspitze drückt oder wo ein Teil rutscht, fehlt in den Trainingsdaten weitgehend, weil kaum eine Hand es misst und kaum ein Teleoperationssystem es an den Bediener zurückgibt. Der AE01 setzt an der zweiten Stelle an: Der Bediener spürt Vibrationen an den Fingerspitzen, während er den Roboter führt, und die Vorführung wird mit den passenden Handstellungen aufgezeichnet.
Offen bleibt vieles. Sharpa nannte weder Preise noch Stückzahlen oder Kunden und sprach nur von Robotikfirmen, Forschungseinrichtungen und Gastronomie. Antrieb und Freiheitsgrade des D01 jenseits der Arme bleiben unbekannt. Der Handschuh hat 22 Freiheitsgrade, die neue Hand 21; die Übertragung erfordert also ein Retargeting, während der Handschuh zur 22-gelenkigen Wave eins zu eins passt.
ROBOTNESS-Analyse
Sharpa wandelt sich vom Handlieferanten zum Betreiber einer taktilen Datenpipeline, und für diese Strategie ist der Handschuh AE01 wichtiger als der Roboter D01.
Dafür spricht die Produktauswahl. Ein Komponentenhersteller hätte eine bessere Hand gebracht. Sharpa bringt die Hand, einen Roboter, der sie trägt, und einen Handschuh, der menschliches Können im selben taktilen Vokabular aufzeichnet, und besitzt mit CraftNet bereits ein Modell, das diese Daten verarbeiten soll. Das NVIDIA-Referenzdesign öffnet den Zugang zu Laboren, die weitere solche Daten erzeugen.
Das stärkste Gegenargument ist der Preis. Chinesische Anbieter wie Unitree verkaufen Hände in denselben Forschungs- und Humanoidenmarkt, und ein Handschuh ist leichter zu kopieren als ein Tastsensor. Behandeln Kunden Hände als austauschbare Teile, bleibt Sharpas Kreislauf im eigenen Labor, und das Unternehmen konkurriert über den Stückpreis.
Bull-Case: Labore mit dem GR00T-Referenzhumanoiden setzen Sharpa-Hände und AE01-Handschuhe als Standard für die Datenerhebung ein. Sharpa verfügt dann außerhalb der großen Modellfirmen über den umfangreichsten taktilen Manipulationsdatensatz und kann darauf ein Lizenz- oder Modellgeschäft aufbauen.
Bear-Case: Wettbewerber erreichen Gelenkzahl und Gewicht der W02 zu niedrigeren Preisen, der D01 findet keinen Großabnehmer, und Sharpa bleibt ein Premiumzulieferer, dessen Vorsprung mit jedem Hardwarezyklus schrumpft.
Signale, auf die wir achten:
- Preise und Liefertermine für D01, W02 und AE01. Ein Listenpreis oder eine erste Auslieferung bis Ende des ersten Quartals 2027 würde kommerziellen Ernst belegen.
- Eine veröffentlichte Finanzierungsrunde oder Bewertung. Sharpa bezeichnete sich im Juni 2026 als Unicorn, ohne Zahlen zu nennen.
- Benchmarks oder offene Datensätze für CraftNet auf Basis von AE01-Vorführungen, die zeigen, ob der Datenkreislauf bessere Manipulation liefert.
Unsere Sicht würde sich ändern, wenn Kunden den Handschuh ohne die Hand kaufen; dann wäre Sharpa zuerst ein Anbieter von Datenwerkzeugen.
- Roboter D01, Hand W02, Haptikhandschuh AE01 auf der IROS 2026 in Pittsburgh
- 28. September 2026 (US-Ostküstenzeit)
- 21 aktive Freiheitsgrade, unter 750 g, IP54
- 5 mN bis 30 N bei 1 mm Auflösung
- Arme mit 7 Freiheitsgraden, über 10,5 m/s, 0,2 mm Wiederholgenauigkeit
- 22 Freiheitsgrade, 22 Encoder, 256 Vibrationsstufen je Fingerspitze
- Gegründet 2024, Sitz Singapur, Fertigung und Entwicklung in Shanghai
- Nicht veröffentlicht
Warum das wichtig ist
Feinmotorik ist der Engpass zwischen Humanoiden, die laufen, und Humanoiden, die arbeiten. Rein bildbasierte Steuerungen stoßen bei kontaktreichen Aufgaben wie dem Stecken von Verbindern oder dem Umgang mit weichen Teilen an Grenzen, weil Kraft und Schlupf in den Trainingsdaten fehlen. Wer taktile Hände und ein passendes Werkzeug zur Aufzeichnung menschlicher Vorführungen liefert, schließt diese Lücke direkt.
Zugleich verbreitert Sharpa seine Erlösbasis. Bisher war das Unternehmen vor allem Handlieferant. Mit dem D01 verkauft es eine komplette Manipulationsplattform, mit dem AE01 zielt es auf die Budgets für Datenerhebung, die inzwischen jedes Robot-Learning-Team hat.
Wettbewerbsanalyse
Unitree ist bei Händen wie bei Humanoiden die Mengenreferenz; die Dex5-1 ist je Gelenk schwerer, wird aber zusammen mit Unitrees Robotern verkauft. Shadow Robot bleibt der Forschungsmaßstab für menschenähnliche Hände, mit schwerem Gesamtsystem. Die Allegro Hand von Wonik ist der günstige Forschungsstandard.
Sharpas Unterscheidungsmerkmale sind taktile Abdeckung und Gewicht. Das Risiko: Große Humanoidenhersteller entwickeln Hände selbst. Für europäische Plattformen wie Neura oder Humanoid stellt sich die Make-or-buy-Frage bei der Hand ebenso.
Bewertungskontext
Sharpa hat weder Runden noch Investoren oder Bewertung veröffentlicht; die NVIDIA-Mitteilung vom Juni 2026 spricht von einem Unicorn ohne Zahlen, ROBOTNESS erfasst daher keine Bewertung. Veröffentlichte Vergleichswerte im manipulationslastigen Segment sind etwa Walden Robotics mit 300 Millionen Dollar Seed bei 1,1 Milliarden Dollar Bewertung im Juli 2026 und Humanoid mit 152 Millionen Dollar Series A bei 1,35 Milliarden Dollar.
Bis Sharpa Konditionen offenlegt, ist jede Bewertungsangabe unbestätigt. Eine von einem strategischen Investor, etwa einem Chiphersteller oder Humanoidenbauer, angeführte Runde wäre die klarste Bestätigung der Datenkreislauf-These.
Folgen für die Lieferkette
Sharpa fertigt in Shanghai und hat seinen Sitz in Singapur, eine bei Robotikfirmen verbreitete Struktur, um chinesische Lieferketten mit einer nicht chinesischen Konzernbasis zu verbinden. Die Hände hängen an Mikroantrieben, Encodern und kamerabasierten Tastsensoren; die Mitteilung vom Dezember 2025 beschreibt automatisierte Zuverlässigkeitstests für Tausende Mikrobauteile.
Das setzt Sharpa im US-Geschäft Exportkontroll- und Zollrisiken aus. Für europäische Kunden stellt sich die Frage nach Lieferkettenresilienz und Herkunftsnachweisen, etwa im Rahmen der Maschinenverordnung. Lieferanten hat Sharpa nicht genannt.
Worauf jetzt zu achten ist
Erstens kommerzielle Konditionen: Preise, Lieferzeiten und Kundennamen für W02, D01 und AE01. Zweitens Einsätze außerhalb des NVIDIA-Referenzdesigns, insbesondere bei einem Humanoidenhersteller mit Stückzahlen.
Drittens Ergebnisse von CraftNet. Ein Paper oder Benchmark, das den Nutzen der AE01-Daten belegt, würde den Kreislauf vom Marketing zum technischen Vorsprung machen. Viertens der Serienroboter North, den Sharpa im Januar für Mitte 2026 angekündigt hatte und der in der IROS-Mitteilung fehlt.
Analystensicht
These: Sharpas strategischer Wert liegt im taktilen Datenkreislauf; das Produkt, auf das es ankommt, ist der Handschuh AE01.
Zuversicht: niedrig bis mittel. Die Spezifikationen sind detailliert und der NVIDIA-Auftrag ist real, doch Preise, Stückzahlen, Kunden und Finanzzahlen fehlen, und einige Empfindlichkeitswerte widersprechen sich. Belegte kommerzielle Einsätze oder ein finanziertes Datenprogramm würden unsere Zuversicht erhöhen.
Offene Fragen
Welche Preise und Liefertermine gelten für D01, W02 und AE01, und welche Kapazität hat das Werk in Shanghai?
Ist die in der Mitteilung genannte W01 identisch mit der SharpaWave, und warum hat die W02 ein aktives Gelenk weniger?
Wie erklären sich die Empfindlichkeitswerte von 0,005 N und 0,02 N für die Wave-Fingerspitze?
Hat der D01 eine mobile Basis, und wie viele Freiheitsgrade hat er insgesamt?
Gibt es Gespräche mit europäischen Humanoiden- oder Greiferherstellern?