Hugging Face、「LeRobot 0.6」を公開 世界モデルとエヌビディアのGR00T N1.7を取り込み、オープンなロボット連合を強化
Hugging Faceは7月7日、オープンソースのロボット学習ライブラリ「LeRobot」の0.6.0版を公開した。世界モデル型の方策3種、エヌビディアのGR00T N1.7を含む視覚言語行動モデル5種、報酬モデル2種、シミュレーションのベンチマーク6種を加えた。エヌビディアは前日、GR00T、Isaac Teleop、Isaac Lab-Arena、Jetson Thor対応をLeRobotに組み込み、Cosmos 3も近く統合すると発表した。
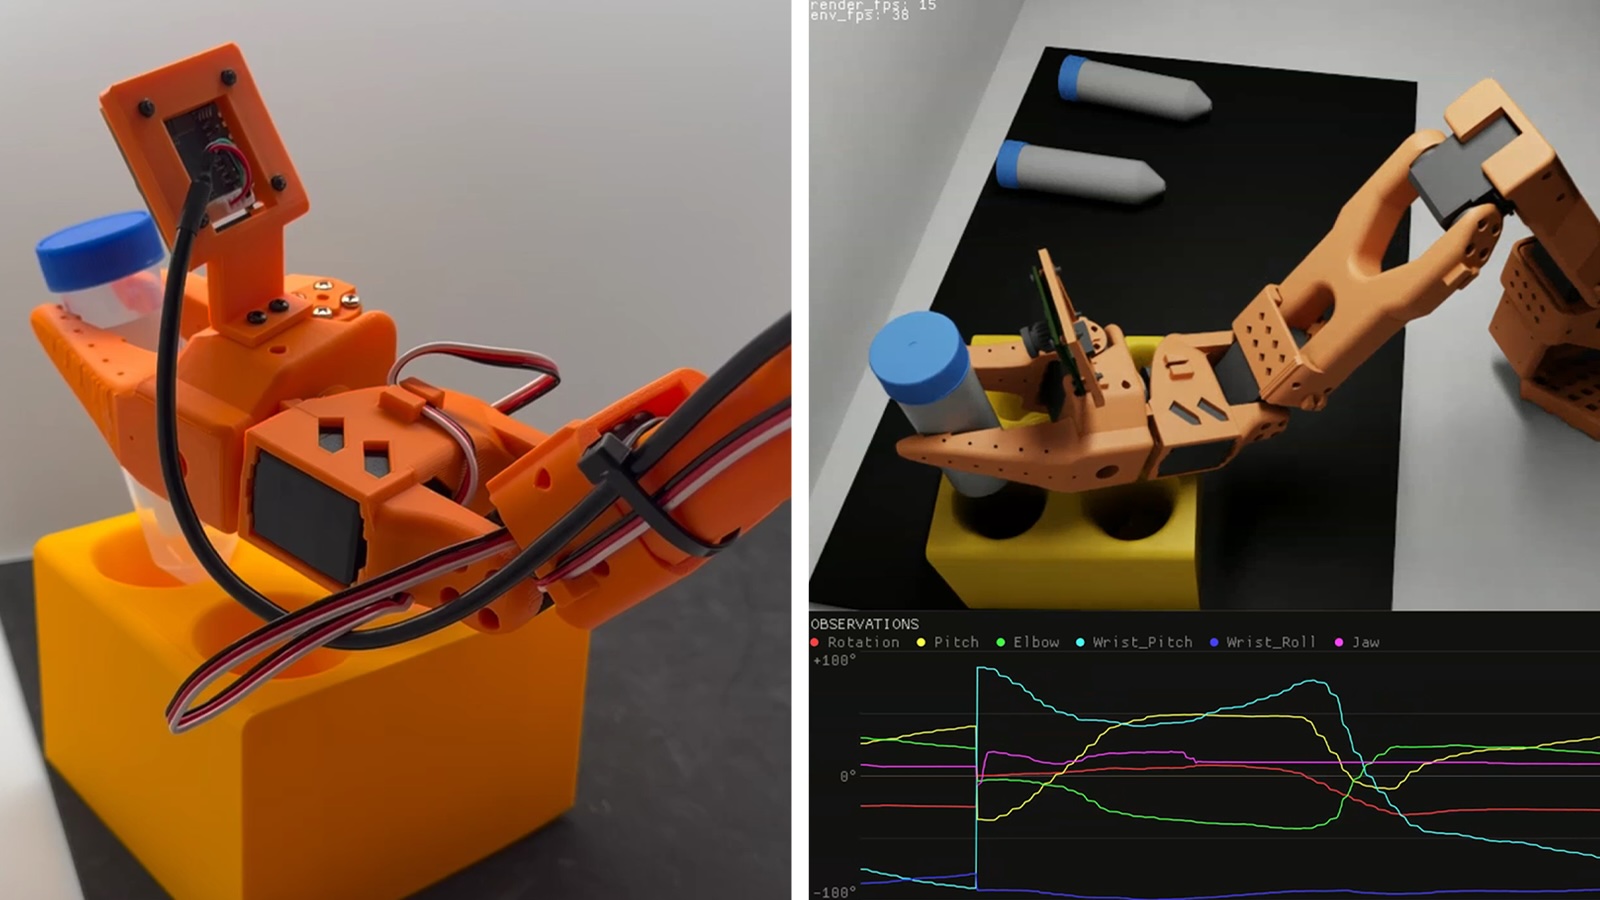
Hugging Faceのロボット学習ライブラリ「LeRobot」が、競合するロボットの頭脳を一堂に並べる棚になった。2026年7月7日に公開した0.6.0版では、世界モデル型の方策3種、視覚言語行動(VLA)モデル5種、報酬モデル2種、シミュレーションのベンチマーク6種が加わった。前日にはエヌビディアがLeRobot向けの一連のツールを発表していた。
エヌビディアの提供分は5つある。同社が「初のオープンで商用利用できるロボット基盤モデル」と呼ぶIsaac GR00T N1.7を、LeRobotの作業手順で追加学習し、展開できるようになった。オープンソースのデータ収集基盤Isaac Teleopは、外部機器から人の実演を標準形式で取り込み、そのままLeRobotに入れる。Isaac Lab-ArenaはLeRobotの環境ハブに加わり、開発者はシミュレーション空間を作って、GR00T、フィジカルインテリジェンスのPiモデル、SmolVLAなどの方策を学習、評価できる。Jetson Thor対応は、LeRobotのオープンソース人型ロボット「Reachy 2」へのVLAモデル搭載を狙う。世界モデルCosmos 3も近くLeRobotに加わるという。
エヌビディアは今回の提携が、同社の300万人のロボット開発者とHugging Faceの1600万人のAI開発者を結ぶと説明した。さらに、同社が「最大のオープンソースのフィジカルAIデータセット」と呼ぶ資料は1500万回以上ダウンロードされ、実機とシミュレーションの軌跡35万件超と把持データ5700万件を収めているとした。Hugging Faceの共同創業者で最高科学責任者のトーマス ウルフ(Thomas Wolf)氏は、オープンソースこそが先端研究を誰もが学び、手を加え、発展させられるものに変える道だと述べた。
0.6版のモデルの顔ぶれは幅広い。世界モデル型は、Qwen3-VL-2Bを基に潜在空間で未来を予測するVLA-JEPA、24~32GBのGPUを要する自己回帰型の映像行動モデルLingBot-VA、映像生成と動作の専門家を組み合わせた約50億パラメーターのFastWAMだ。VLAは、エヌビディアの視覚言語モデルCosmos-Reason2-2Bを使うGR00T N1.7、アレンAI研究所のMolmoAct2(推論に約12GB、SO-100とSO-101アームでゼロショット動作)、Qwen2.5-VL-3BベースのEO-1、約4億5000万パラメーターの拡散トランスフォーマーMultitask DiT、InternVL3-1Bベースで7億7000万パラメーターのEVO1である。
- GR00T N1.7
- エヌビディア
- VLA
- 3
- FastWAM
- データなし
- 世界モデル(映像と動作の専門家)
- 5
- EO-1
- データなし
- VLA(Qwen2.5-VL-3B基盤)
- 3
- VLA-JEPA
- データなし
- 世界モデル(Qwen3-VL-2B基盤)
- 2
- EVO1
- データなし
- VLA(InternVL3-1B基盤)
- 0.77
- Multitask DiT
- データなし
- 拡散トランスフォーマー
- 0.45
- MolmoAct2
- アレンAI研究所
- VLA
- データなし
Hugging Faceのv0.6.0リリースノートとエヌビディアのGR00T N1.7モデルカードに基づく。EO-1、VLA-JEPA、EVO1は公表された基盤またはモデルの規模。開発元の記載がないものはnull。
2026年10月1日時点
2つの報酬モデルは、試行が成功したかを判定するというロボット学習の難所に取り組む。Robometerは100万件超のロボット軌跡で学習したQwen3-VL-4Bベースの汎用報酬モデルだ。TOPRewardは視覚言語モデルが「True」と答える確率を読み取り、追加学習なしで試行を採点する。
新しい6つのベンチマークはいずれもlerobot-evalコマンドで実行でき、LIBERO、Meta-World、エヌビディアのIsaacLab-Arenaを含めベンチマーク群は9つになった。摂動を加えた1万の課題変種を持つLIBERO-plus、双腕作業50種と10万件超の学習用軌跡を備えるRoboTwin 2.0、自動生成した2500の台所で365の台所作業を扱うRoboCasa365、6660件の長時間作業データを持つRoboCerebra、記憶課題16種のRoboMME、知識と推論を測るVLABenchである。
- LIBERO-plus
- LIBEROの摂動変種
- 10,000
- RoboCasa365
- 台所作業(生成した台所2500)
- 365
- RoboTwin 2.0
- 双腕作業
- 50
- RoboMME
- 記憶課題
- 16
- RoboCerebra
- 長時間作業データのエピソード
- 6,660
LeRobot v0.6.0リリースノートの開示値。
2026年10月1日時点
基盤部分も手を入れた。複数GPUにまたがる完全シャーディングのデータ並列学習、フラグ1つでHugging Face Jobs上で回せるクラウド学習、最大2倍速いデータ読み込み、人が介入して修正できるlerobot-rolloutコマンド、Intel RealSense深度カメラ対応、言語注釈の自動付与を加えた。データセットの一部を読み込む時間は275秒から0.06秒に縮み、基本の依存関係は40%減った。対応機器はSO-100とSO-101、Koch、OpenArm、reBot、ユニツリーの人型ロボットG1などだ。中核の執筆者10人と、79人超のコミュニティー貢献者が名を連ねた。
日本の研究現場にも効用は大きい。大学やスタートアップが安価なSO-101アームやG1で、同じコマンド体系のまま複数のオープンモデルを学習させ比較できる。人手不足対策でロボットの知能化を急ぎたい中堅メーカーにとっても、自前で学習基盤を組まずに最新の方策を試せる環境が整った。ただし0.6版の資料には、日本の機関が開発元として明記されたモデルは見当たらない。
GR00T N1.7そのものは、エヌビディアが4月17日にアーリーアクセスを開き、本番利用を認めるライセンスを付けたモデルだ。Hugging Faceのモデルカードによると、パラメーター数は30億で、人、ロボット、シミュレーションを混ぜた13のデータセット計2160万件のデータで学習し、NVIDIA Open Model Licenseで配布される。TensorRTを使ったH100 GPUで最大35.9Hzの推論ができる。
競争の構図を見れば、エヌビディアが他社のライブラリに力を注ぐ理由がわかる。7月30日に出たGoogle DeepMindのGemini Robotics 2は動作モデルをテスターに限った。8月18日にS1を出したスキルドAIは独自の頭脳を売る。フィジカルインテリジェンスは2025年2月にπ0を公開し、そのモデルはLeRobotの環境ハブでも扱える。LeRobotをオープンな方策の学習と比較の場にすれば、開発者がどの競合モデルを試しても、GR00T、Isaac、Jetsonがすぐ隣に並ぶ。
懸念は分散と品質だ。一度に方策が8種増えて選択肢は広がったが、どのロボットに何が合うかの指針は乏しく、ベンチマークも工場での試験ではなくシミュレーションだ。Hugging Faceは方策ごとの利用状況を公表しておらず、エヌビディアもCosmos 3の統合時期を示していない。
ROBOTNESS分析
LeRobotはオープンなロボットモデルの中立的な市場になりつつあり、エヌビディアはその市場の定番の売り場を自社の技術基盤で押さえようとしている。
根拠は今回の版の構成にある。Hugging Faceが中立の場を用意し、エヌビディア、アレンAI研究所、複数の独立研究チームの方策が共通のベンチマークとデータ道具の上に並ぶ。エヌビディアはその中で最も完結した縦の流れを提供する。データはIsaac Teleop、シミュレーションはIsaac Lab-Arena、方策はGR00T N1.7、実装はJetson Thorだ。
最も有力な反論は、オープンなライブラリがどのハードが勝つかを決めることはまれだという点だ。安価なSO-101アームと一般向けGPUでLeRobotを使う開発者はJetson Thorを買わないかもしれず、MolmoAct2やVLA-JEPAがコミュニティーのベンチマークでGR00Tを上回れば関心はエヌビディアから離れる。
強気シナリオでは、LeRobotが言語モデルにおけるHugging FaceのTransformersライブラリのように、ロボット学習の標準の学習と評価の層となり、エヌビディアのツールが試作から製品への最短経路になる。GR00Tはコミュニティーの微調整を集め、最も使われるオープンなVLAになる。
弱気シナリオでは、現場で何が通用するかの証拠より方策の一覧の方が速く膨らみ、企業向けロボットメーカーは独自の基盤を守り、LeRobotは商用導入への影響が小さい研究と教育の道具にとどまる。
注目すべき兆候:
- 予告されたCosmos 3の統合が実際にLeRobotの版に入る時期。
- RoboCasa365やRoboTwin 2.0でGR00T N1.7をMolmoAct2、VLA-JEPAと比べたコミュニティーの結果。
- LeRobotを使った学習の流れで量産製品を出す日本のロボットメーカーが現れるか。
- 2026年7月7日(LeRobot 0.6.0)、エヌビディアの発表は7月6日
- 世界モデル3種、VLA 5種、報酬モデル2種
- 6種、合計9のベンチマーク群
- GR00T N1.7、Isaac Teleop、Isaac Lab-Arena、Reachy 2向けJetson Thor対応
- 世界モデルCosmos 3
- エヌビディアのロボット開発者300万人、Hugging FaceのAI開発者1600万人
- 軌跡35万件超、把持5700万件、1500万回超ダウンロード
- 30億パラメーター、NVIDIA Open Model License
- SO-100/101、Koch、OpenArm、reBot、ユニツリーG1
なぜ重要か
ロボット学習には、言語AIがモデルハブと学習ライブラリを軸に築いたような共通の道具立てがない。LeRobot 0.6はそれを作る本格的な試みだ。同じコマンドで世界モデル、VLA、報酬モデルを9つのベンチマーク群、安価なアーム、人型ロボットで学習、評価、展開できる。
エヌビディアがGR00T N1.7、Isaac Teleop、Isaac Lab-Arena、Jetson Thor対応を自社のIsaac基盤だけでなくこのライブラリに入れたのは、オープンソースのコミュニティーをロボット開発者に届く主要な経路とみているからだ。同社が示した300万人と1600万人という数字がその経路の規模を表す。
競合分析
Google DeepMindとスキルドAIは最も高性能な動作モデルを閉じるか申し込み制にしている。オープンな領域はエヌビディア、アレンAI研究所、フィジカルインテリジェンスのπ0、多数の学術モデルが占め、それらがLeRobotに集まる。
日本の企業や研究機関は今回の一覧に開発元として登場しない。独自モデルを持っていても、LeRobotの形式で公開して新しいベンチマークに載せなければ、世界の開発者の比較対象から外れる恐れがある。
企業価値の背景
両社とも提携の金銭条件は明らかにしていない。エヌビディアの計算はハード販売の誘発だ。Isaac Lab-Arenaのシミュレーションから Jetson Thorでの展開に進む開発者は、みな潜在的なモジュール顧客になる。
Hugging Faceにとってロボットは、モデルとデータセットのホスティング事業を、データが大きく計算負荷の重い分野へ広げる機会だ。Hugging Face Jobsでフラグ1つで学習できる機能はロボット利用者向けの有料経路を示唆するが、同社はロボット関連の売上高を開示していない。
サプライチェーンへの影響
対応機器の一覧(SO-100、SO-101、Koch、OpenArm、reBot、ユニツリーG1)は、オープンなロボット学習が安価なアームと比較的手ごろな人型ロボットで進んでいることを示す。Isaac Teleopの標準形式、Intel RealSense深度カメラ、ハードウエア映像エンコーダーへの対応は、共有データセットに入るセンサーの幅を広げる。
計算面ではCUDA 12.8とPyTorch 2.7~2.11に対応し、複数GPUでのシャーディング学習を加え、LingBot-VAで24~32GB、MolmoAct2の推論で約12GBといった実測の必要メモリーも示した。多くの方策がワークステーション1台のGPUで動き、国内の大学研究室や中堅メーカーの参入障壁が下がる。
今後の注目点
第1に、約束したCosmos 3の統合を含むLeRobotの版がいつ出るか。第2に、RoboCasa365、RoboTwin 2.0、LIBERO-plusでGR00T N1.7とMolmoAct2、VLA-JEPA、EVO1を比べた公開結果。
第3に、データセットの提供者がIsaac Teleopの形式を採用するかどうかで、エヌビディアのデータ標準が根付くかがわかる。第4に、Jetson Thorを積んだReachy 2でVLAモデルを動かした事例で、エッジ展開の約束が試される。
アナリストの見方
見立ては、LeRobotがオープンなロボットモデルの中立的な市場となり、エヌビディアが自社の技術基盤をその中の標準経路に据えつつあるというものだ。確信度は中程度とする。0.6版の範囲とエヌビディアの貢献の深さは両社のページで確認できる。
確信度を上げきれないのは、オープンなライブラリが商用ハードの選択に与える影響が限られ、方策ごとの利用データも公開されていないためだ。コミュニティーの微調整がGR00Tに目に見えて集まるか、LeRobotで学習した商用製品が出れば確信度は上がる。
問うべき論点
Cosmos 3はいつ、どの規模でLeRobotに入るのか。Hugging Face上のGR00T N1.7の微調整版はいくつあり、他の方策と比べてどうか。
Hugging Faceはロボット向けモデルとデータセットの利用指標を公表するのか。LeRobotで量産用の方策を学習している商用ロボットメーカーはどこか。日本企業がLeRobotにモデルを公開する計画はあるのか。