Hugging Face bringt LeRobot 0.6 mit Weltmodellen und NVIDIAs GR00T N1.7 und vertieft die offene Robotik-Allianz
Hugging Face hat am 7. Juli Version 0.6.0 seiner Open-Source-Robotikbibliothek LeRobot veröffentlicht, mit drei Weltmodell-Policies, fünf Vision-Language-Action-Modellen einschließlich NVIDIAs GR00T N1.7, zwei Belohnungsmodellen und sechs Simulationsbenchmarks. NVIDIA kündigte tags zuvor an, GR00T, Isaac Teleop, Isaac Lab-Arena, Jetson-Thor-Unterstützung und bald auch Cosmos 3 in LeRobot zu integrieren.
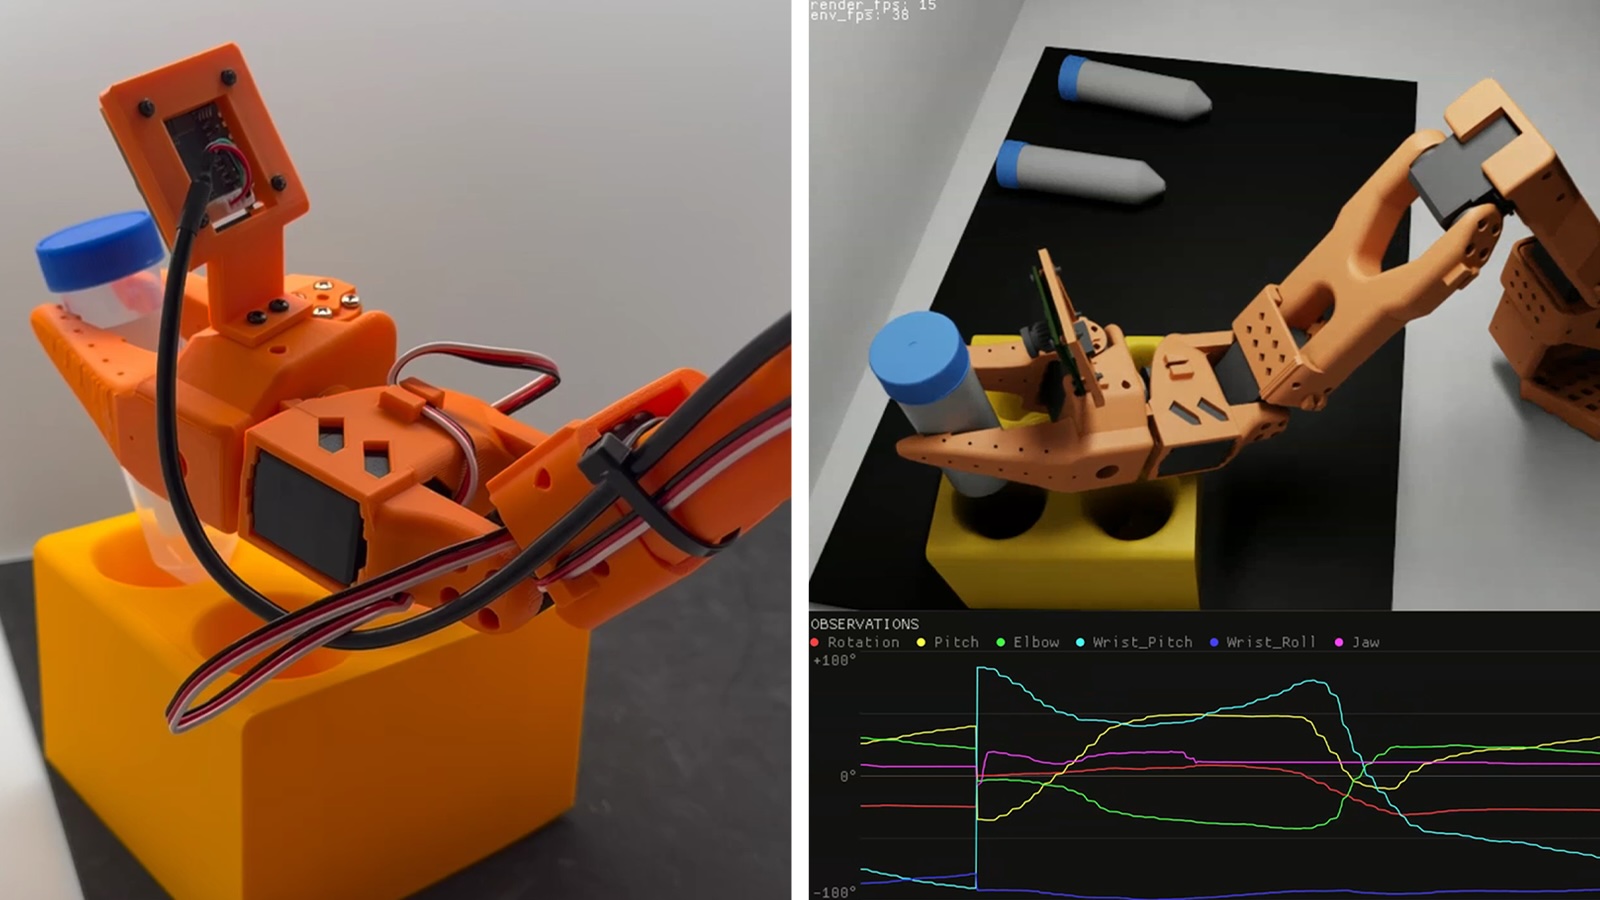
Hugging Face macht seine Bibliothek LeRobot zum Regal konkurrierender Robotergehirne. Die am 7. Juli 2026 veröffentlichte Version 0.6.0 bringt drei Weltmodell-Policies, fünf Vision-Language-Action-Modelle (VLA), zwei Belohnungsmodelle und sechs Simulationsbenchmarks. Einen Tag zuvor hatte NVIDIA ein Paket eigener Werkzeuge für LeRobot angekündigt.
Der NVIDIA-Beitrag hat fünf Teile. Isaac GR00T N1.7, von NVIDIA als erstes offenes und kommerziell nutzbares Robotik-Basismodell bezeichnet, lässt sich nun über LeRobot nachtrainieren und einsetzen. Das Open-Source-Werkzeug Isaac Teleop erfasst menschliche Vorführungen von externen Geräten in standardisierten Formaten direkt in LeRobot. Isaac Lab-Arena kommt in den LeRobot Environment Hub, damit Entwickler Simulationsszenen bauen und darin Policies wie GR00T, die Pi-Modelle von Physical Intelligence oder SmolVLA trainieren und bewerten können. Die Jetson-Thor-Unterstützung zielt auf VLA-Modelle für den quelloffenen Humanoiden Reachy 2. Cosmos 3 soll nach NVIDIA-Angaben bald folgen.
NVIDIA beschreibt die Partnerschaft über Reichweite: Sie verbinde die 3 Millionen Robotikentwickler von NVIDIA mit den 16 Millionen KI-Entwicklern von Hugging Face. Zudem verweist NVIDIA auf den nach eigenen Worten größten offenen Physical-AI-Datensatz, mehr als 15 Millionen Mal heruntergeladen, mit über 350.000 realen und simulierten Trajektorien und 57 Millionen Griffen. Hugging-Face-Mitgründer und Chief Science Officer Thomas Wolf sagte, Open Source sei der Weg, auf dem ein Fachgebiet Spitzenforschung in etwas verwandle, das Menschen studieren, anpassen und weiterentwickeln können.
Die Modellliste von LeRobot 0.6 ist breit. Zu den Weltmodellen zählen VLA-JEPA, ein kompaktes Modell auf Basis von Qwen3-VL-2B, das die Zukunft im latenten Raum vorhersagt, LingBot-VA, ein autoregressives Video-Aktions-Modell mit 24 bis 32 GB GPU-Bedarf, und FastWAM mit rund fünf Milliarden Parametern, das Experten für Videogenerierung und Aktion kombiniert. Die fünf VLAs sind GR00T N1.7 mit NVIDIAs Sprach-Bild-Modell Cosmos-Reason2-2B, MolmoAct2 vom Allen Institute for AI mit rund 12 GB Inferenzbedarf und Zero-Shot-Fähigkeit auf den Armen SO-100 und SO-101, EO-1 auf Qwen2.5-VL-3B, der Diffusionstransformer Multitask DiT mit rund 450 Millionen Parametern und EVO1 mit 0,77 Milliarden Parametern auf InternVL3-1B.
- GR00T N1.7
- NVIDIA
- VLA
- 3
- FastWAM
- Keine Daten
- Weltmodell (Video- und Aktionsexperten)
- 5
- EO-1
- Keine Daten
- VLA (Basis Qwen2.5-VL-3B)
- 3
- VLA-JEPA
- Keine Daten
- Weltmodell (Basis Qwen3-VL-2B)
- 2
- EVO1
- Keine Daten
- VLA (Basis InternVL3-1B)
- 0,77
- Multitask DiT
- Keine Daten
- Diffusionstransformer
- 0,45
- MolmoAct2
- Allen Institute for AI
- VLA
- Keine Daten
Laut Release Notes zu v0.6.0 und GR00T-N1.7-Modellkarte. Bei EO-1, VLA-JEPA und EVO1 angegebene Basis- oder Modellgröße; null, wo kein Entwickler genannt ist.
Stand: 1. Okt. 2026
Die beiden Belohnungsmodelle zielen auf einen Engpass des Roboterlernens, die Bewertung, ob ein Versuch gelungen ist. Robometer ist ein allgemeines Belohnungsmodell auf Basis von Qwen3-VL-4B, trainiert mit über einer Million Robotertrajektorien. TOPReward bewertet Versuche ohne eigenes Training, indem es die Wahrscheinlichkeit ausliest, mit der ein Sprach-Bild-Modell mit „True“ antwortet.
Die sechs neuen Benchmarks laufen über den Befehl lerobot-eval und erhöhen die Zahl der Benchmarkfamilien einschließlich LIBERO, Meta-World und NVIDIAs IsaacLab-Arena auf neun. Dazu gehören LIBERO-plus mit 10.000 gestörten Aufgabenvarianten, RoboTwin 2.0 mit 50 zweiarmigen Aufgaben und über 100.000 Trainingstrajektorien, RoboCasa365 mit 365 Küchenaufgaben in 2.500 prozedural erzeugten Küchen, RoboCerebra mit einem Langzeitdatensatz von 6.660 Episoden, RoboMME mit 16 Gedächtnisaufgaben und VLABench für Wissen und Schlussfolgern.
- LIBERO-plus
- Gestörte LIBERO-Varianten
- 10.000
- RoboCasa365
- Küchenaufgaben (2.500 erzeugte Küchen)
- 365
- RoboTwin 2.0
- Zweiarmige Aufgaben
- 50
- RoboMME
- Gedächtnisaufgaben
- 16
- RoboCerebra
- Langzeit-Episoden im Datensatz
- 6.660
Angaben laut Release Notes zu LeRobot v0.6.0.
Stand: 1. Okt. 2026
Technisch kommen voll geshardetes datenparalleles Training über mehrere GPUs, Cloudtraining auf Hugging Face Jobs per Schalter, bis zu doppelt so schnelles Datenladen, ein Befehl lerobot-rollout mit menschlichen Korrekturen, Unterstützung für Intel-RealSense-Tiefenkameras und eine automatische Sprachannotation hinzu. Das Laden eines Datensatzausschnitts sank von 275 auf 0,06 Sekunden, die Basisabhängigkeiten schrumpften um 40 Prozent. Unterstützt werden unter anderem die Arme SO-100 und SO-101, Koch, OpenArm, reBot sowie Unitrees Humanoid G1. Genannt werden 10 Kernautoren und mehr als 79 Beitragende aus der Community.
Für Europa ist LeRobot vor allem deshalb relevant, weil die Bibliothek Hochschulen und Mittelständlern einen günstigen Einstieg ins Roboterlernen bietet. Ein Institut oder Maschinenbauer kann mit einem preiswerten SO-101-Arm dieselben Werkzeuge nutzen wie große Labore, Policies vergleichen und Daten in einem gemeinsamen Format teilen. Mit der Maschinenverordnung der EU wächst zugleich der Bedarf an nachvollziehbaren Evaluierungen, und standardisierte Benchmarks liefern dafür eine erste Grundlage, auch wenn sie keine Sicherheitsprüfung ersetzen.
GR00T N1.7 selbst stammt vom 17. April, als NVIDIA den Early Access öffnete und eine Lizenz für den Produktiveinsatz ergänzte. Laut Modellkarte auf Hugging Face hat es drei Milliarden Parameter, wurde mit 21,6 Millionen Datenpunkten aus 13 Datensätzen aus Mensch-, Roboter- und Simulationsdaten trainiert und steht unter der NVIDIA Open Model License. Auf einer H100-GPU mit TensorRT erreicht es bis zu 35,9 Hz.
Der Wettbewerb erklärt, warum NVIDIA in eine fremde Bibliothek investiert. Google DeepMinds Gemini Robotics 2 vom 30. Juli gibt Aktionsmodelle nur an Testkunden. Skild AI, das am 18. August S1 vorstellte, verkauft ein proprietäres Gehirn. Physical Intelligence hat π0 im Februar 2025 offengelegt, seine Modelle werden im Environment Hub unterstützt. Wird LeRobot zum Ort, an dem offene Policies trainiert und verglichen werden, stehen GR00T, Isaac und Jetson neben jedem Konkurrenzmodell, das ein Entwickler ausprobiert.
Risiken sind Zersplitterung und Qualität. Acht neue Policies in einer Version erweitern die Auswahl, liefern aber wenig Orientierung, was auf welchem Roboter funktioniert, und die Benchmarks sind Simulationen, keine Werkstests. Hugging Face veröffentlicht keine Nutzungszahlen je Policy, NVIDIA nennt kein Datum für die Cosmos-3-Integration.
ROBOTNESS-Analyse
LeRobot wird zum neutralen Marktplatz für offene Robotermodelle, und NVIDIA sorgt dafür, dass der eigene Stack dort der Standardgang ist.
Dafür spricht der Aufbau der Version. Hugging Face stellt den neutralen Boden, auf dem Policies von NVIDIA, dem Allen Institute und mehreren unabhängigen Forschungsgruppen mit gemeinsamen Benchmarks und Datenwerkzeugen nebeneinanderstehen. NVIDIA liefert darin die vollständigste vertikale Kette: Isaac Teleop für Daten, Isaac Lab-Arena für Simulation, GR00T N1.7 als Policy und Jetson Thor für den Einsatz.
Das stärkste Gegenargument lautet, dass offene Bibliotheken selten entscheiden, welche Hardware gewinnt. Wer LeRobot auf günstigen SO-101-Armen und Consumer-GPUs nutzt, kauft womöglich nie einen Jetson Thor, und Modelle wie MolmoAct2 oder VLA-JEPA könnten GR00T in Community-Benchmarks schlagen.
Bull Case: LeRobot wird für das Roboterlernen, was die Transformers-Bibliothek von Hugging Face für Sprachmodelle wurde, und NVIDIA-Werkzeuge werden der bequemste Weg vom Prototyp zum Produkt. GR00T sammelt so viele Community-Feintunings, dass es zum meistgenutzten offenen VLA wird.
Bear Case: Die Liste der Policies wächst schneller als die Belege dafür, was im Feld funktioniert, Industriehersteller bleiben bei proprietären Stacks, und LeRobot bleibt ein Werkzeug für Forschung und Lehre mit wenig Einfluss auf kommerzielle Einsätze.
Signale, die wir beobachten:
- Wann die angekündigte Cosmos-3-Integration tatsächlich in einer LeRobot-Version erscheint.
- Community-Vergleiche von GR00T N1.7 mit MolmoAct2 und VLA-JEPA auf RoboCasa365 und RoboTwin 2.0.
- Ob ein europäischer Maschinenbauer eine LeRobot-basierte Trainingskette für ein Serienprodukt ankündigt.
- 7. Juli 2026 (LeRobot 0.6.0); NVIDIA-Ankündigung 6. Juli 2026
- 3 Weltmodelle, 5 VLAs, 2 Belohnungsmodelle
- 6, insgesamt 9 Benchmarkfamilien
- GR00T N1.7, Isaac Teleop, Isaac Lab-Arena, Jetson Thor für Reachy 2
- Integration des Weltmodells Cosmos 3
- 3 Mio. NVIDIA-Robotikentwickler, 16 Mio. KI-Entwickler bei Hugging Face
- über 350.000 Trajektorien, 57 Mio. Griffe, über 15 Mio. Downloads
- 3 Mrd. Parameter, NVIDIA Open Model License
- SO-100/101, Koch, OpenArm, reBot, Unitree G1
Warum das wichtig ist
Dem Roboterlernen fehlt eine gemeinsame Werkzeugkette, wie sie die Sprach-KI um Modell-Hubs und Trainingsbibliotheken aufgebaut hat. LeRobot 0.6 ist ein ernsthafter Versuch, sie zu schaffen: Mit denselben Befehlen lassen sich Weltmodelle, VLAs und Belohnungsmodelle über neun Benchmarkfamilien und auf günstigen Armen wie Humanoiden trainieren, bewerten und einsetzen.
Dass NVIDIA GR00T N1.7, Isaac Teleop, Isaac Lab-Arena und Jetson-Thor-Unterstützung in diese Bibliothek einbringt und nicht nur in den eigenen Isaac-Stack, zeigt, dass der Konzern die Open-Source-Community als Hauptkanal zu Robotikentwicklern sieht. Die genannten 3 und 16 Millionen Entwickler markieren die Größe dieses Kanals.
Wettbewerbsanalyse
Google DeepMind und Skild AI halten ihre stärksten Aktionsmodelle geschlossen oder hinter Anmeldungen. Das offene Feld besetzen NVIDIA, das Allen Institute for AI, Physical Intelligence mit π0 und viele akademische Modelle, die nun alle in LeRobot zusammenkommen.
Europäische Robotikfirmen sind in der Modellliste der Version nicht als Entwickler genannt. Für Anbieter wie Neura Robotics oder Agile Robots stellt sich die Frage, ob sie eigene Modelle im LeRobot-Format veröffentlichen, um in den neuen Benchmarks sichtbar zu werden.
Bewertungskontext
Finanzielle Bedingungen nannten beide Seiten nicht. NVIDIAs Kalkül ist der Hardware-Sog: Jeder Entwickler, der von der Simulation in Isaac Lab-Arena zum Einsatz auf Jetson Thor wechselt, ist ein möglicher Modulkunde.
Für Hugging Face erweitert die Robotik das Geschäft mit dem Hosting von Modellen und Datensätzen auf ein Feld mit großen Daten und hohem Rechenbedarf. Training per Schalter auf Hugging Face Jobs deutet einen kostenpflichtigen Pfad für Robotiknutzer an, Robotikumsätze legt Hugging Face aber nicht offen.
Folgen für die Lieferkette
Die Hardwareliste (SO-100, SO-101, Koch, OpenArm, reBot, Unitree G1) zeigt, wo offenes Roboterlernen stattfindet: auf günstigen Armen und einem erschwinglichen Humanoiden. Isaac Teleop, Intel-RealSense-Unterstützung und Hardware-Videoencoder erweitern die Sensorbasis gemeinsamer Datensätze.
Beim Rechnen unterstützt die Version CUDA 12.8 und PyTorch 2.7 bis 2.11, ergänzt geshardetes Multi-GPU-Training und dokumentiert gemessenen Speicherbedarf, etwa 24 bis 32 GB für LingBot-VA und rund 12 GB für MolmoAct2. Viele Policies laufen damit auf einer einzelnen Workstation-GPU, was Hochschulinstituten und Mittelständlern den Einstieg erleichtert.
Worauf jetzt zu achten ist
Erstens eine LeRobot-Version mit der zugesagten Cosmos-3-Integration. Zweitens veröffentlichte Vergleiche von GR00T N1.7 mit MolmoAct2, VLA-JEPA und EVO1 auf RoboCasa365, RoboTwin 2.0 und LIBERO-plus.
Drittens die Verbreitung der Isaac-Teleop-Formate unter Datensatzbeitragenden, ein Test für NVIDIAs Datenstandard. Viertens Einsätze von VLA-Modellen auf Reachy 2 mit Jetson Thor als Praxisprüfung des Edge-Versprechens.
Analystensicht
These: LeRobot wird zum neutralen Marktplatz für offene Robotermodelle, und NVIDIA positioniert den eigenen Stack als Standardweg hindurch. Zuversicht: mittel. Umfang der Version und Tiefe des NVIDIA-Beitrags sind auf den Seiten beider Unternehmen belegt.
Höher ist die Zuversicht nicht, weil offene Bibliotheken wenig Einfluss auf kommerzielle Hardwareentscheidungen haben und keine Nutzungsdaten je Policy vorliegen. Eine messbare Verschiebung der Community-Feintunings zu GR00T oder Serienprodukte, die mit LeRobot trainiert wurden, würden sie erhöhen.
Offene Fragen
Wann und in welchen Größen kommt Cosmos 3 in LeRobot? Wie viele Community-Feintunings von GR00T N1.7 gibt es auf Hugging Face, und wie schneiden sie gegen andere Policies ab?
Wird Hugging Face Nutzungskennzahlen für Robotikmodelle und Datensätze veröffentlichen? Welche kommerziellen Roboterhersteller trainieren Serien-Policies mit LeRobot?