工場ロボットに「触覚」を 米コロンビア大発タンジェント ロボティクスが450万ドル調達、トヨタ系VCが共同主導
米コロンビア大学工学部発のニューヨークのスタートアップ、タンジェント ロボティクスは2026年9月30日、フライ ベンチャーズとトヨタ ベンチャーズの共同主導で450万ドルのプレシード資金を調達したと発表した。光を使う触覚センサーを備えたロボットハンドと学習手法で、コネクター嵌合や歯車のかみ合わせといった精密組み立てを狙う。
米コロンビア大学工学部から独立したニューヨークのスタートアップ、タンジェント ロボティクス(Tangent Robotics)は2026年9月30日、プレシードラウンドで450万ドルを調達したと発表した。フライ ベンチャーズ(Fly Ventures)とトヨタ自動車系のトヨタ ベンチャーズ(Toyota Ventures)が共同で主導し、ロゴス ファンドとスパークド ベンチャーズも出資した。
調達の内容
企業価値は開示していない。資金は、ハンドのハードウエア、触覚センシング、運動学習を組み合わせた熟練した操作技術の開発に充て、厳しい製造現場での活用を目指すという。対象作業として組み立て、ねじ込み、コネクター嵌合、ガスケット装着、スナップフィット、歯車のかみ合わせ、不定形部品の並べ替え、設置や保守を挙げた。
技術
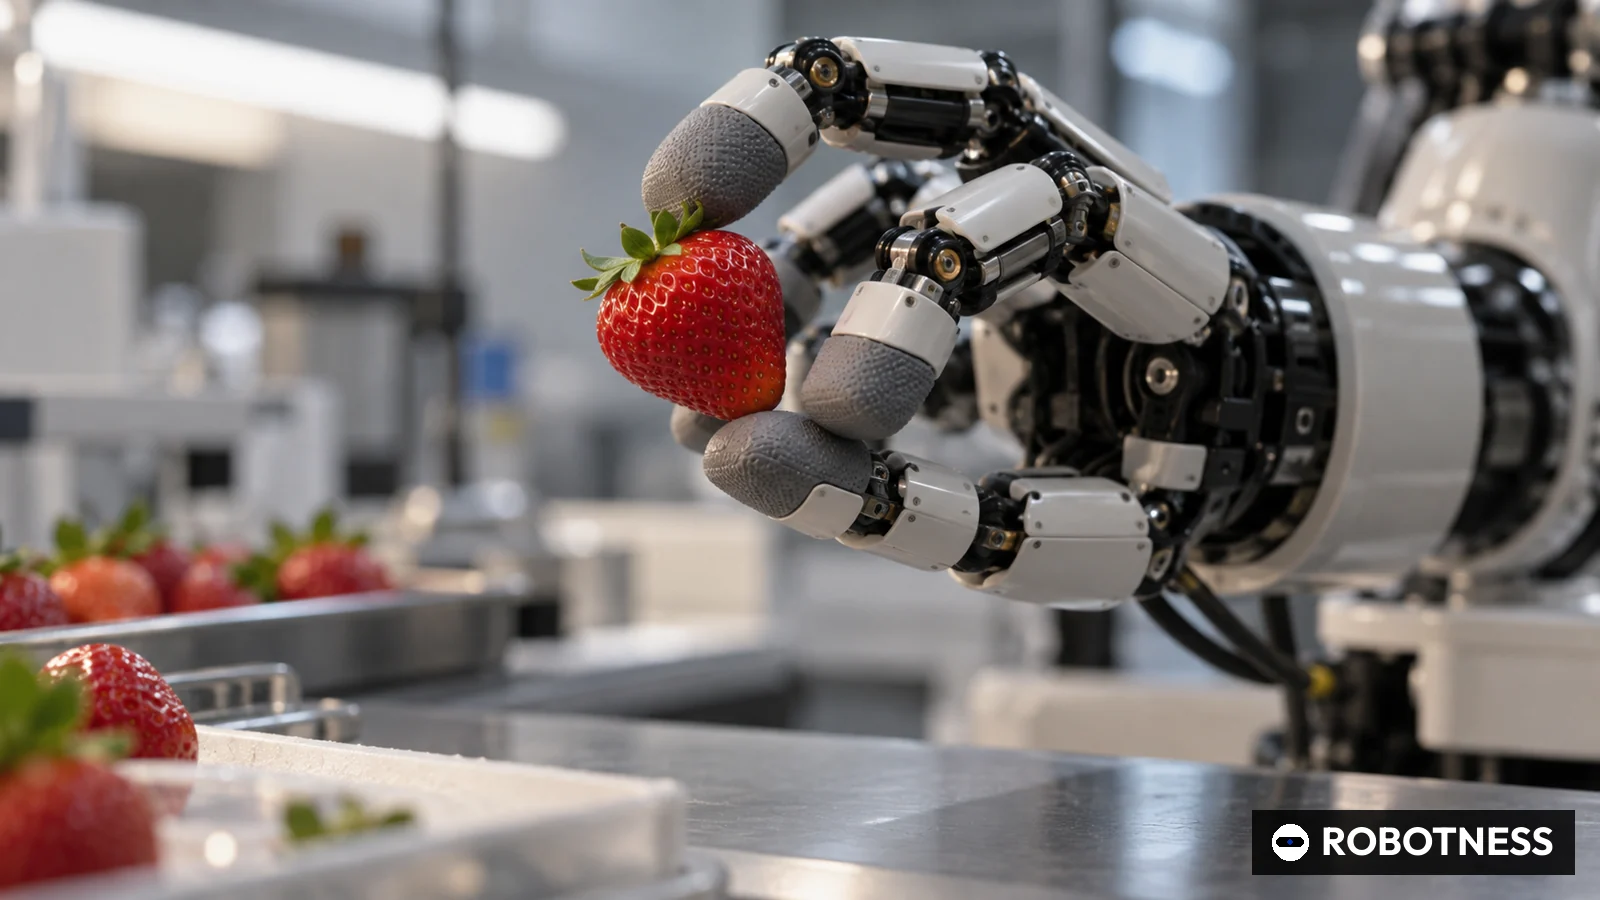
中核はロボットの指に組み込む、光を使った高精度の触覚センサーだ。同社によるとセンサーは指そのものに内蔵され、部品をつかむ位置で接触を捉える。これに人の指先の動きを精密に追従するロボットハンドと、繊細な運動技能を自律化するためのデータ収集および機械学習の手法を組み合わせる。
共同創業者のマテイ チョカルリエ氏は発表文で、人の手をそのまま模倣するのは羽ばたく翼で飛行機を作るような誤りだと述べた。トヨタ ベンチャーズのデビッド ソコリック パートナーは、同社が柔軟性を機構だけに頼らず主にセンサー側に組み込んでおり、従来のロボット操作の発想を逆転させるものだと評価した。
会社の背景
同社はコロンビア大学工学部のロボット操作移動研究室から生まれた。共同創業者はペドロ ピアチェンサ氏、ウィロー ガレージで操作チームを共同で率いたロボット工学教授のチョカルリエ氏、非従来型エレクトロニクスの専門家イオアニス キミシス氏の3人。触覚ロボット指「DISCO」、国際宇宙ステーションで使うNASAの自由飛行支援ロボット向けハンド、暗闇でも手の中で物を操れるロボットハンドを開発し、最後のハンドは米タイム誌の2023年ベスト発明に選ばれた。
競争環境と日本への含意
人型ロボット各社が単純な把持の先を目指すなかで、器用なロボットハンドはロボット部品のなかでも資金が集まる分野の一つになった。韓国では国民成長ファンドが2026年8月、総額3500億ウォンの資金調達の一環としてロボットハンドの元益ロボティクスに1500億ウォンを投じた。日本では自動車や電機の組み立て現場でコネクター嵌合やガスケット装着といった工程が人手に残りやすく、人手不足と熟練工の高齢化が重なる。トヨタ系VCが共同主導した今回の案件は、こうした工程の自動化に対する完成車メーカー側の関心を映す。
ROBOTNESS分析
タンジェントの調達は、ロボット組み立てのボトルネックが手の形やモデルの規模ではなく指先の感覚にあるという賭けであり、トヨタ系VCの共同主導は、少なくとも一つの自動車グループが精密組み立てを次の自動化対象とみていることを示す。
根拠はチームの実績と投資家の顔ぶれにある。創業者らは光を使う触覚センシングを長年発表し実演してきた。対象作業はいまも工場ロボットが人に戻している工程そのものだ。トヨタ ベンチャーズがプレシードを共同で主導したことで、こうした工程を重視するメーカーでの試験導入へ現実的な道筋ができた。
- SiMa.ai
- 米国
- フィジカルAI向けエッジAIチップ
- シリーズC
- 150
- 2026-09-28
- インボルト
- フランス
- 産業用ロボット向け3DビジョンAI
- 名称なし
- 12.5
- 2026-09-30
- デストロAI
- 米国
- 倉庫の異機種ロボット統合制御
- シード
- 8
- 2026-09-29
- タンジェント ロボティクス
- 米国
- 触覚ロボットハンド
- プレシード
- 4.5
- 2026-09-30
- キビテク
- 日本
- メーカー非依存のロボット制御ソフト
- シリーズB
- データなし
- 2026-09-30
各社の一次発表に基づく開示額。キビテクは約6億円と開示しており換算していない。タンジェントの比率 = 4.5 / 175 = 2.6%。推計ではなく開示値。
2026年10月1日時点
最も有力な反論は、大量のデータで学習した汎用のロボット基盤モデルが視覚と関節トルクだけで精密操作を習得し、専用の触覚ハードは隙間市場にとどまるというものだ。研究室の試作品から、工場で数百万回のサイクルに耐え、採算の合うセンサーへ進む道のりも、プレシードのハード企業には長い。
- タンジェント ロボティクス
- 米国
- プレシード
- 4.5
- USD
- 2026-09-30
- 元益ロボティクス
- 韓国
- 国民成長ファンド1500億ウォンを含む調達
- 350,000
- KRW
- 2026-08-28
- サンクチュアリAI
- カナダ
- 戦略出資(日本ゼオン)
- データなし
- データなし
- 2026-05-26
- サンクチュアリAI
- カナダ
- シリーズA
- 58.5
- USD
- 2022-03-02
ROBOTNESSが確認したラウンド。開示通貨建て、百万単位。元益ロボティクスの350,000百万ウォン = 3500億ウォン。段階が異なり直接比較はできない。推計ではなく開示値。
2026年10月1日時点
強気シナリオでは、タンジェントが1年以内に工場での試験導入を始め、コネクターや歯車の作業で成功率とサイクルタイムを公表し、人型ロボットやアームのメーカーにハンドやセンサーを供給する立場を得る。弱気シナリオでは、センサーの耐久性とコストが追いつかず、汎用モデルが先に性能差を埋める。
論旨を裏付けるか覆すシグナルは三つある。
- 2027年6月30日までに、工場での試験導入を発表するか。特にトヨタグループ企業との連携があるか
- 2027年12月31日までに、特定の組み立て作業の成功率やサイクルタイムを公表するか
- 18カ月以内に、追加の資金調達か、人型ロボットやアームのメーカーとの供給契約があるか
- 450万ドル
- プレシード
- フライ ベンチャーズ、トヨタ ベンチャーズ(共同)
- ロゴス ファンド、スパークド ベンチャーズ
- コロンビア大学工学部 ロボット操作移動研究室
- ペドロ ピアチェンサ氏、マテイ チョカルリエ氏、イオアニス キミシス氏
- 光を使う指先触覚センサー、ロボットハンド、運動学習
- ねじ込み、コネクター嵌合、ガスケット装着、スナップフィット、歯車のかみ合わせ
- 2026年9月30日
なぜ重要か
工場ロボットがいまだにこなせない作業の多くは重量物の運搬ではなく、最後の数ミリだ。コネクターをカチッとはまるまで押し込む、ガスケットを収める、歯車をかみ合わせる。こうした作業には接触の感覚が要るが、位置制御のアームにはそれがない。タンジェントはこの欠けた感覚を部品として供給しようとする、小さいが焦点の絞られた試みだ。
金額よりトヨタ ベンチャーズの共同主導の方が重要だ。こうした工程が多く人手が足りない自動車組み立ての現場で、プレシードのハード企業が試験導入に進む信頼できる道筋になる。
競合分析
競合は二方向にある。元益ロボティクスのようなハンド専業や人型ロボット各社の内製ハンド部隊は、完成品のハンドに触覚を加えつつある。モデル企業は、大規模なロボット基盤モデルなら専用の触覚ハードなしで精密操作を学べると主張する。
日本には触覚センサーや精密減速機、小型モーターなどハンドを構成する部品メーカーが多い。タンジェントが完成ハンドで勝負するより、指先センサーやモジュールの供給に回る方が現実的で、日本の部品メーカーとは協業と競合の両面がありうるとROBOTNESSはみる。
企業価値の背景
企業価値は開示されていない。450万ドルは、ROBOTNESSが9月28日〜10月1日に確認したロボット関連調達の開示ドル総額1億7500万ドルの2.6%に当たる。2026年8月の元益ロボティクスの3500億ウォン調達とは桁が違うが、これは技術の評価ではなく成長段階の差を反映している。
大学発企業のプレシードは通常、チームと知的財産を軸に値付けされる。次のラウンドは、工場での試験導入で測定可能な成功率が出るかどうかに左右されるとみる。会社の発表ではなくデスクの見通しである。
今後の注目点
2027年半ばまでの工場での試験導入の発表、特にトヨタグループ企業との連携。2027年末までの特定の組み立て作業での成功率やサイクルタイムの公表。18カ月以内の追加調達、または人型ロボットやアームのメーカーとの供給契約。
アナリストの見方
論旨は、タンジェントがロボット組み立てのボトルネックを手の形やモデルの規模ではなく指先の感覚とみて賭けているというもの。確度は低い。チームの研究実績は厚く投資家の組み合わせも的確だが、顧客、試験導入、性能データはいずれも未開示で、プレシードのハードには耐久性とコストの高い壁がある。
指標を伴う実名の工場試験導入が出れば確度を上げ、汎用ロボットモデルが触覚ハードなしでコネクターや歯車の組み立てを安定してこなせば下げる。
問うべき論点
販売するのは完成ハンドか、指先センサーモジュールか、ソフトか。光を使うセンサーはサイクル試験でどの程度の耐久性を示したか。どのアームや人型ロボットへの装着を想定しているか。トヨタグループ企業との試験導入の計画はあるか。コロンビア大学の知的財産の扱いはどうなっているか。