让工厂机器人拥有触觉,哥伦比亚大学分拆公司Tangent Robotics获450万美元融资
分拆自哥伦比亚大学工程学院的纽约初创公司Tangent Robotics于2026年9月30日宣布完成450万美元Pre-seed融资,由Fly Ventures和Toyota Ventures联合领投。公司以光学触觉传感器、机器人手和学习方法切入连接器插接、齿轮啮合等精细装配任务。
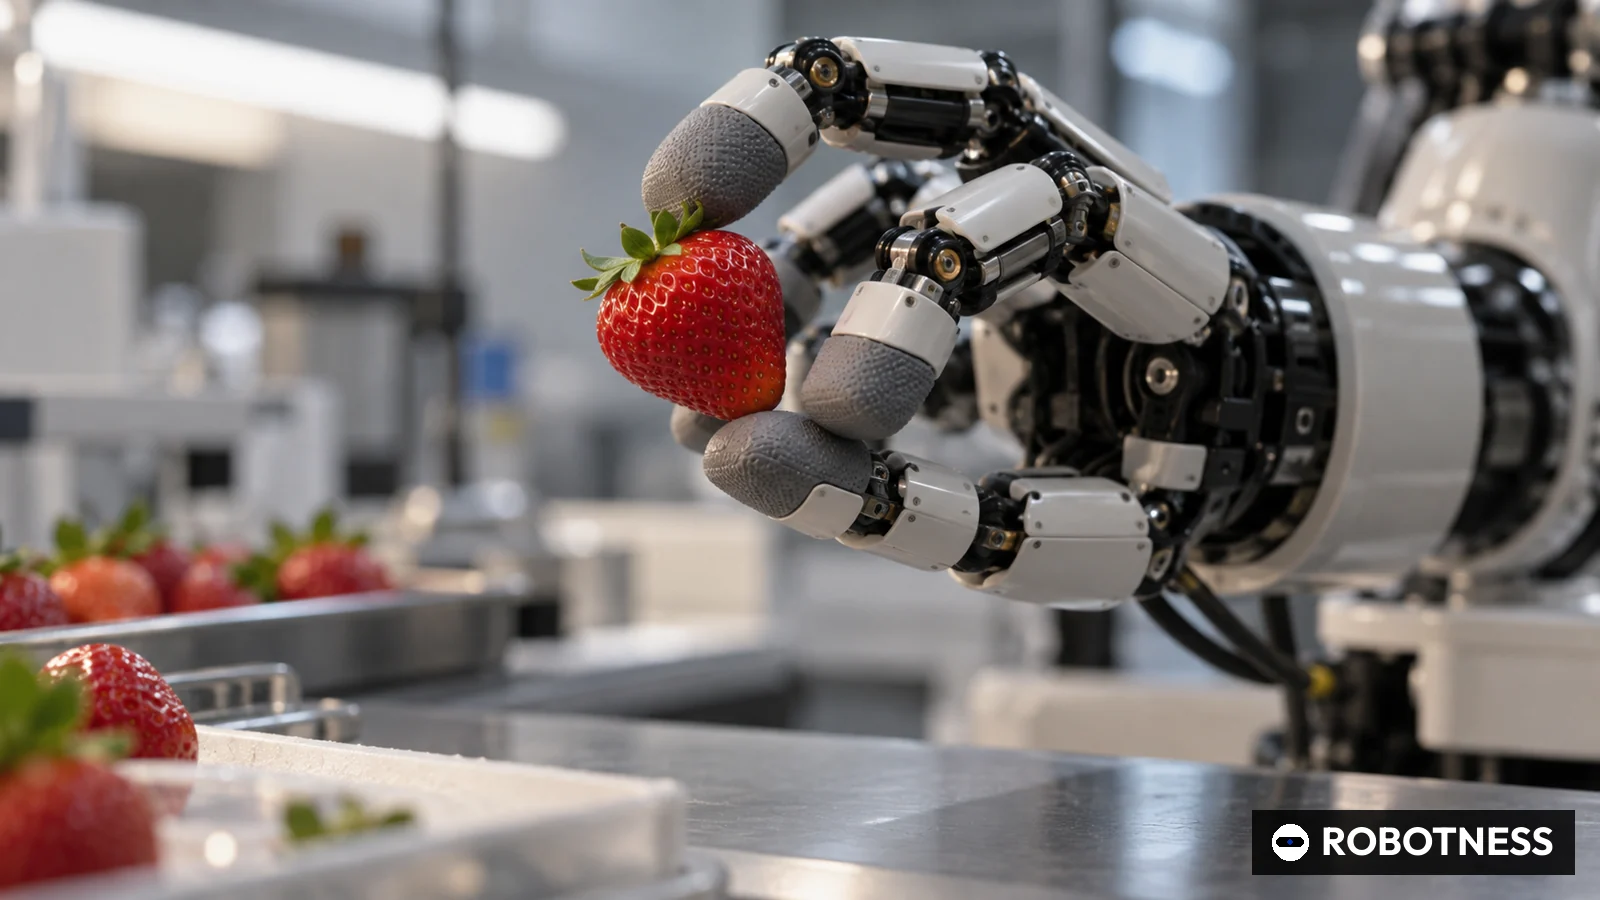
分拆自美国哥伦比亚大学工程学院的纽约初创公司Tangent Robotics于2026年9月30日宣布,完成450万美元Pre-seed融资。据公司公告,本轮由Fly Ventures和丰田旗下风投Toyota Ventures联合领投,Logos Fund和Sparked Ventures跟投。
融资条款
公司未披露估值。公司表示,资金将用于开发融合机器人手硬件、触觉感知和运动学习的熟练操作能力,面向要求严苛的制造环境。公司列出的任务包括装配、螺纹拧入、连接器插接、垫圈安装、卡扣装配、齿轮啮合、非结构化零件排序以及安装与维护。
技术
核心是装入机器人手指的精密光学触觉传感器。公司称,传感器直接内置在手指中,使接触感知发生在实际抓持零件的位置。配合能够精确跟随人类指尖动作的机器人手,以及用于让精细运动技能实现自主化的数据采集与机器学习方法。
联合创始人Matei Ciocarlie在公告中表示,照搬人手是一种错误,就像用扑翼去造飞行器。Toyota Ventures合伙人David Sokolic则称,Tangent主要把柔顺性设计进传感器层,而非只依赖机械结构,这颠覆了传统的机器人操作思路。
公司背景
Tangent源自哥伦比亚大学工程学院机器人操作与移动实验室。联合创始人包括Pedro Piacenza、曾在Willow Garage共同领导操作团队的机器人学教授Ciocarlie,以及非常规电子器件专家Ioannis Kymissis。团队此前开发了触觉机器人手指DISCO、国际空间站NASA自由飞行辅助机器人所用的机械手,以及可在黑暗中完成手内操作的机器人手,后者入选《时代》2023年最佳发明。
竞争格局与中国视角
随着人形机器人企业试图超越简单抓取,灵巧手已成为机器人零部件中融资最活跃的环节之一。在中国,因时机器人、灵心巧手等灵巧手厂商以及帕西尼等触觉传感器企业已形成较完整的供应链,而工信部预计2026年具身智能机器人产量将超过10万台,带来规模化需求。韩国国民成长基金则在2026年8月向机器人手企业Wonik Robotics注资1500亿韩元。相比之下,Tangent规模很小,只聚焦装配中"最后几毫米"的接触问题,那里仅靠位置控制会失败,触觉决定成败。
ROBOTNESS 分析
Tangent押注的是,机器人装配的瓶颈在于指尖感知,而非手的构型或模型规模;丰田旗下基金联合领投,表明至少一家车企集团把精细装配视为下一个值得自动化的环节。
证据在于团队已有成果和投资方构成。创始人多年来持续发表并演示光学触觉技术,目标任务恰恰是当前工厂机器人仍需交还给工人的工序。Toyota Ventures联合领投Pre-seed,为公司进入重视这类工序的制造商开展试点提供了现实路径。
- SiMa.ai
- 美国
- 物理AI边缘芯片
- C轮
- 150
- 2026-09-28
- Inbolt
- 法国
- 工业机器人3D视觉AI
- 未命名
- 12.5
- 2026-09-30
- Destro AI
- 美国
- 仓储多品牌机器人调度
- 种子轮
- 8
- 2026-09-29
- Tangent Robotics
- 美国
- 触觉机器人灵巧手
- Pre-seed
- 4.5
- 2026-09-30
- Qibitech
- 日本
- 跨品牌机器人控制软件
- B轮
- 无数据
- 2026-09-30
金额以各公司一手公告为准;Qibitech披露约6亿日元,未折算。Tangent占比 = 4.5 / 175 = 2.6%。均为披露数据,非估算。
截至 2026年10月1日
最有力的反方观点是,基于海量数据训练的端到端机器人基础模型可能仅凭视觉和关节力矩就学会精细操作,届时专用触觉硬件只是小众。对Pre-seed硬件公司而言,从实验室样机到能以可接受成本承受数百万次产线循环的传感器,路径也很长。中国供应链在成本上的优势同样会压缩其空间。
- Tangent Robotics
- 美国
- Pre-seed
- 4.5
- USD
- 2026-09-30
- Wonik Robotics
- 韩国
- 含国民成长基金1500亿韩元的融资
- 350,000
- KRW
- 2026-08-28
- Sanctuary AI
- 加拿大
- 战略投资(日本瑞翁)
- 无数据
- 无数据
- 2026-05-26
- Sanctuary AI
- 加拿大
- A轮
- 58.5
- USD
- 2022-03-02
ROBOTNESS已核实的轮次,按披露币种以百万为单位;Wonik Robotics 350,000百万韩元 = 3500亿韩元。阶段不同,不可直接比较。均为披露数据,非估算。
截至 2026年10月1日
乐观情景下,Tangent在一年内启动工厂试点,公布连接器或齿轮任务的成功率和节拍,成为人形机器人和机械臂厂商的灵巧手或传感器供应商。悲观情景下,传感器耐久性和成本跟不上,通用模型先一步缩小性能差距。
以下三个信号将验证或推翻上述判断。
- 2027年6月30日前,是否宣布工厂试点,尤其是与丰田集团企业合作
- 2027年12月31日前,是否公布具体装配任务的成功率或节拍
- 18个月内,是否完成后续融资或与人形机器人、机械臂厂商签署供货协议
- 450万美元
- Pre-seed
- Fly Ventures、Toyota Ventures(联合领投)
- Logos Fund、Sparked Ventures
- 哥伦比亚大学工程学院机器人操作与移动实验室
- Pedro Piacenza、Matei Ciocarlie、Ioannis Kymissis
- 光学手指触觉传感器、机器人手与运动学习
- 螺纹拧入、连接器插接、垫圈安装、卡扣装配、齿轮啮合
- 2026年9月30日
为何重要
工厂机器人至今做不了的工作,多数不是搬重物,而是"最后几毫米":把连接器推到卡入、压好垫圈、让齿轮啮合。这些工序依赖接触感知,而位置控制的机械臂恰恰缺少这一感觉。Tangent试图把这种缺失的感知做成可供应的部件。
比融资规模更重要的是Toyota Ventures联合领投。这为一家Pre-seed硬件公司打开了进入汽车装配试点的可信通道,而汽车装配正是此类工序密集、人手紧缺的场景。
竞争对手分析
竞争来自两方面。灵巧手厂商(中国的因时机器人、灵心巧手,韩国的Wonik Robotics)及人形机器人企业的自研手部团队,正在为整手加入触觉;模型公司则认为大型机器人基础模型可以不依赖专用触觉硬件,仅凭视觉和本体感知学会精细操作。
中国触觉传感器与灵巧手供应链在成本和量产速度上优势明显。本台判断,Tangent更现实的路径是向整手厂商供应指尖传感器或手指模组,并以美日车企的高精度装配场景建立差异化,而非与中国厂商在整手价格上竞争。
估值背景
公司未披露估值。450万美元占本台9月28日至10月1日核实的机器人融资披露美元总额1.75亿美元的2.6%。与2026年8月Wonik Robotics的3500亿韩元融资相比差距悬殊,但这反映的是发展阶段,而非技术判断。
高校分拆公司的Pre-seed通常基于团队和知识产权定价,下一轮能否顺利推进,取决于工厂试点能否给出可量化的成功率。此为本台预期,并非公司表态。
后续看点
2027年年中前是否宣布工厂试点,尤其是与丰田集团企业的合作;2027年底前是否公布具体装配任务的成功率或节拍;18个月内是否完成后续融资或签署对人形机器人、机械臂厂商的供货协议。
分析师观点
核心判断:Tangent押注指尖感知而非手部构型或模型规模是机器人装配的瓶颈。信心等级:低。团队研究积累扎实、投资方搭配合理,但尚无客户、试点或性能数据披露,Pre-seed硬件在耐久性和成本上门槛很高。
若出现披露指标的具名工厂试点,信心将上调;若通用机器人模型在无触觉硬件条件下稳定完成连接器和齿轮装配,将下调。
值得追问的问题
Tangent卖的是整手、指尖传感器模组还是软件?光学传感器在循环测试中的耐久性如何?手部设计适配哪些机械臂和人形机器人?是否计划与丰田集团企业试点?哥伦比亚大学知识产权的归属如何安排?是否考虑采用中国供应链降低成本?