アマゾンFARの「OmniRetarget」がICRA 2026最優秀論文に、人の動きをヒューマノイドの学習データへ
アマゾンのフロンティアAI&ロボティクス(FAR)と米大学の研究者が開発した動作リターゲティング手法OmniRetargetが、6月にウィーンで開かれたIEEE ICRA 2026で最優秀会議論文賞とロボット操作および移動部門の最優秀論文賞をそろって受賞した。身体と物体、地形の接触関係を保つ方式で8時間超の軌道を生成し、学習した制御方策はユニツリーG1上で実機の追加学習なしにパルクールや箱運びをこなした。
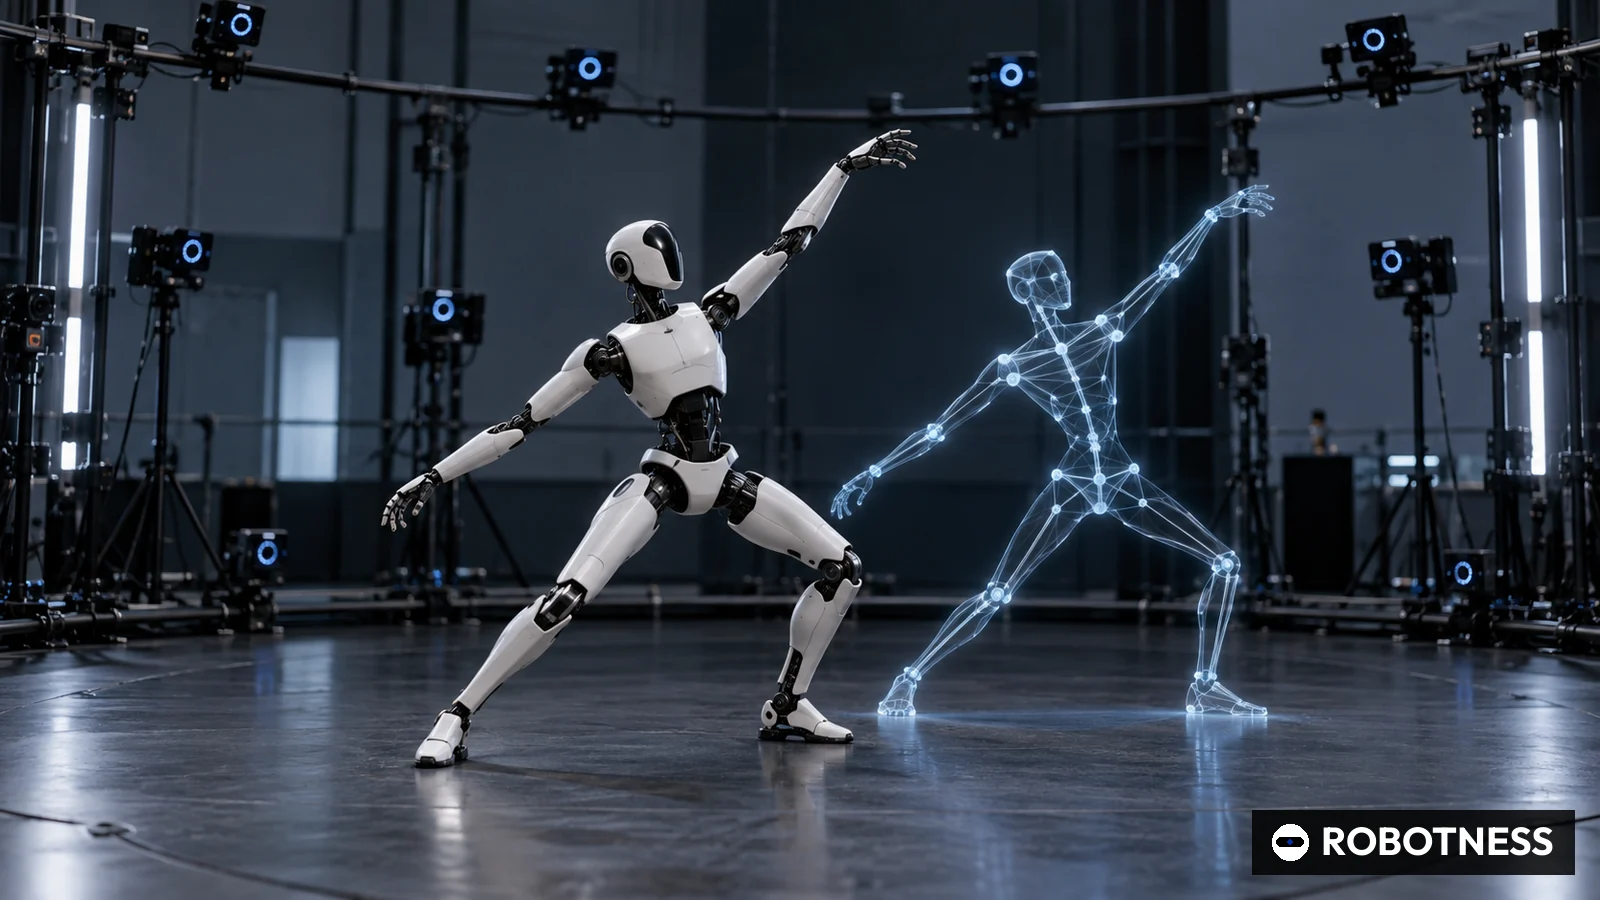
米アマゾンのロボット研究組織フロンティアAI&ロボティクス(FAR)が、人の動きをヒューマノイドロボットの学習データに変換する手法で世界最大のロボット学会の頂点に立った。6月1日から5日までオーストリアのウィーンで開かれたIEEEロボティクスとオートメーション国際会議(ICRA 2026)で、論文OmniRetargetが最優秀会議論文賞(Best Conference Paper Award)とロボット操作および移動部門の最優秀論文賞を同時に受けた。プロジェクトページとIEEEロボティクス&オートメーション学会(RAS)が明らかにした。
著者は9人。共同筆頭のLujie Yang、Xiaoyu Huang、Zhen Wuの3氏に加え、Angjoo Kanazawa、Pieter Abbeel、Carmelo Sferrazza、C. Karen Liu、Rocky Duan、Guanya Shiの各氏が名を連ねる。全員がアマゾンFARを所属に挙げ、一部はMIT、UCバークレー、スタンフォード大、カーネギーメロン大を兼務する。論文は2025年9月30日にarXivで初公開され、2026年6月15日に第3版が掲載された。
研究が狙うのは、強化学習でヒューマノイドを訓練するすべての企業が直面する隘路だ。通常は人の動きをモーションキャプチャーで記録してロボットの骨格に写し、制御方策の手本とする。ロボットは手足の長さや質量、関節の可動域が人と異なるため、従来の方法では足が床を滑ったり手が物体を突き抜けたりする物理的にあり得ない動きが生じると著者らは指摘する。人が箱や椅子、壁にどう触れていたかという相互作用の情報も失われる。
解決策として示したのが「インタラクションメッシュ」だ。身体の各点と周囲の物体や地形を結び、相対位置と接触を記録したうえで、ラプラシアン変形によって人のメッシュをロボットのメッシュへ写し、運動学的な制約を課すと論文要旨は説明する。姿勢そのものではなく関係を保存するため、1回の実演から物体の大きさや位置、地形の高さ、ロボットの機種を変えた多数の派生データを作れるとIEEE RASは伝えた。
公開データセットのOMOMOとLAFAN1、自前のモーションキャプチャーに適用し、論文によれば8時間を超えるロボット軌道を生成した。プロジェクトページは9時間超としている。データセットはHugging Faceで、コードはアマゾンFARのholosomaリポジトリで公開した。比較対象には広く使われるリターゲティング手法のGMRとPHCを用いた。
このデータで学習した方策は報酬項5つとドメインランダム化項4つだけで構成し、固有受容感覚のみに頼ったとプロジェクトページは記す。身長約1.3メートルのユニツリーG1は、シミュレーションから実機へ追加学習なしで移した方策により、最長30秒のパルクールと移動しながらの操作を実行した。箱運び、台への登り、はいはい、転がり、壁を蹴っての宙返りが含まれる。
ICRAは今回、11の賞グループで36本の最終候補論文を挙げた。各機関の発表によると、独シュトゥットガルト大の複数ロボットによる木材加工スケジューラーLASERが6月4日に最優秀学生論文賞を、豊田工業大学シカゴ校(TTIC)とトヨタリサーチインスティテュート(TRI)、ジョンズホプキンス大のカメラ条件付き模倣学習論文がロボット学習部門の最優秀論文賞を受けた。トヨタ系研究機関が主要賞に名を連ねたことは日本の産業界にとっても注目点だ。
人手不足に直面する日本の製造業や物流業では、川崎重工業のヒューマノイド開発やファナック、安川電機の知能化の取り組みが進む。いずれも物理的に妥当な全身動作データを大量に必要とする点は米ボストンダイナミクスと変わらない。同社は5月18日のブログで、アトラスがGPU上の並列シミュレーションで数百万時間かけて冷蔵庫の持ち上げを練習し、実機で100ポンドを超える荷物を運んだと説明した。OmniRetargetはそのシミュレーションに入れる手本動作の質を高める技術といえる。
限界も明らかだ。Lujie Yang氏はIEEE RASに対し、手の位置の記録ミスなど元の動作に含まれる誤りは自動では直せないと述べた。実機実験は1機種に限られ、方策が視覚を使わず固有受容感覚だけに頼るため、場面の形状を事前に把握している必要もある。
- 最優秀会議論文賞
- OmniRetarget
- アマゾンFAR、MIT、UCバークレー、スタンフォード大、CMU
- データなし
- ロボット操作および移動部門 最優秀論文賞
- OmniRetarget
- アマゾンFAR、MIT、UCバークレー、スタンフォード大、CMU
- 5
- ロボット学習部門 最優秀論文賞
- カメラ条件付けによる視点不変な方策学習
- TTIC、トヨタリサーチインスティテュート、ジョンズホプキンス大
- 4
- 最優秀学生論文賞
- LASER(複数ロボット木材加工のスケジューリング)
- シュトゥットガルト大
- データなし
- オートメーション部門(最終候補)
- LASER
- シュトゥットガルト大
- 4
受賞情報はOmniRetargetプロジェクトページ、IEEEロボティクス&オートメーション学会、ジョンズホプキンス大、シュトゥットガルト大の発表に基づく。最終候補数はICRA 2026の賞ページに基づき、候補一覧が公表されていない賞はnullとした。
2026年10月1日時点
ROBOTNESS分析
ヒューマノイドの全身技能で希少な資源はモデルの規模からデータの質へ移りつつあり、OmniRetargetは優れたリターゲティングが高価な実機データ収集を代替し得ることを示した。
根拠は学習の設計にある。報酬項5つとランダム化項4つで30秒のパルクールが実現したのは、手本データが学習の大半を担っていることを意味する。1回のモーションキャプチャーを物体、地形、機種の方向に増やせる点は、動作収録の採算も変える。
最も有力な反論は、ヒューマノイドの収益源が現時点では全身の敏しょう性にない点だ。工場や倉庫の顧客が求めるのは確実な操作であり、場面を覚え込んだ固有受容型の方策では認識や不確実な把持、失敗からの回復は解決しない。
強気シナリオ。この種のリターゲティング工程が標準ツールとなり、新しい全身作業の教示期間が報酬調整に費やす数週間から数日に縮む。自社物流網を実験場に持つアマゾンは社内の優位に変えやすい。
弱気シナリオ。遠隔操作データで学ぶ視覚言語行動(VLA)モデルや映像ワールドモデルが主流となり、運動学的リターゲティングは脇役に回る。コードとデータを公開した以上、競合も同じ恩恵を受け、受賞は学術的成果にとどまる。
注視すべき兆候:
- アマゾンFARが2026年後半のCoRL前後に視覚や精密操作を組み合わせた続報を出すか。
- 2026年10〜12月期のHugging Faceデータセットとholosomaリポジトリのダウンロード数やフォーク数。
- IROS 2026とCoRL 2026の受賞結果。データ生成型の研究が評価され続けるかの試金石となる。
- ICRA 2026最優秀会議論文賞、ロボット操作および移動部門最優秀論文賞
- IEEE ICRA 2026、ウィーン、2026年6月1〜5日
- アマゾン フロンティアAI&ロボティクス(FAR)
- MIT、UCバークレー、スタンフォード大、カーネギーメロン大
- 8時間超の軌道(論文要旨)、プロジェクトページは9時間超
- ユニツリーG1(身長約1.3m)
- 報酬項5、ドメインランダム化項4、固有受容感覚のみ
- 最長30秒のパルクールと移動操作、追加学習なしで実機へ移行
- トヨタ系TRIとTTICの論文がロボット学習部門で受賞
- Hugging Faceのデータセット、amazon-far/holosomaのコード
なぜ重要か
多くのヒューマノイド開発はシミュレーション内の強化学習で全身技能を教えている。そこに投入する手本動作は工程の中で最も手間がかかり、注目されにくい部分だ。OmniRetargetはリターゲティングを姿勢合わせではなくデータ生成の問題として捉え直した。審査委員会が学会全体の最高賞と部門賞を同時に与えたことは、研究界がこの工程を実際のボトルネックとみている証左といえる。
実務上の意味はてこの効果だ。1回のモーションキャプチャーから物体の大きさや地形、機種を変えた物理的に妥当なデータを多数作れれば、新しい技能を1つ加える限界費用が下がる。大規模な遠隔操作要員を抱えにくい日本の中堅メーカーには特に意味がある。
競合分析
論文は広く使われるリターゲティング手法GMRとPHCを比較対象とした。フィギュアAI、アジリティ ロボティクス、アプトロニック、ボストンダイナミクスなどの商用ヒューマノイド企業は独自の工程を持つが詳細はほとんど公表していない。ボストンダイナミクスは5月18日に重量や摩擦、モーター特性をランダム化した強化学習でアトラスを訓練したと説明しており、OmniRetargetはまさにその段階へ入力するデータを扱う。
日本では川崎重工業がヒューマノイドを、ファナックや安川電機が産業用ロボットの知能化を進めている。公開コードとデータをどれだけ早く取り込めるかが、海外勢との差を縮める変数になる。
企業価値の背景
アマゾンはFARの費用や人員を開示しておらず、直接の企業価値評価との結び付きはない。参考になるのはこの種の学習能力に依存するヒューマノイド企業の評価額だ。各社発表によると、フィギュアAIは2025年9月に10億ドルを調達し評価額は390億ドル、スキルドAIは2026年1月に14億ドルを調達し評価額140億ドル、アプトロニックは2026年2月に5億2000万ドルのシリーズA追加調達を公表した。
これらの評価額には、ロボットに新技能を安く教えられるという期待が織り込まれている。データ費用を下げる研究はその期待を裏付けるが、コードとデータが公開されている以上、特定企業の参入障壁を弱める効果もある。
サプライチェーンへの影響
実機実験に使われたのは中国製ヒューマノイドのユニツリーG1で、研究用の事実上の標準機となっている。減速機やモーター、センサーで強みを持つ日本の部品メーカーにとっては、完成機の標準をどこが握るかが受注の行方を左右する。手法自体は別のロボットメッシュへの変換を含むため、原理的には特定ハードに縛られない。
計算面では実機稼働時間をシミュレーション時間に置き換える構図で、GPUの確保が重要になる。国内勢にとってはエヌビディアとの協業や国内計算基盤の活用が競争力に直結する。
今後の注目点
第1に、固有受容感覚のみという制約を超えるため視覚を組み合わせた続報が出るか。第2に、他のヒューマノイド企業がholosomaのコードを公開成果に使うか。第3に、アマゾンがFARの研究を自社物流ロボットの導入と結び付けて開示するか。
日程面では2026年後半のCoRLとIROS、2027年のICRAがデータ生成研究の位置付けを測る場となる。
アナリストの見方
見立て:OmniRetargetは、ヒューマノイド全身技能の制約がアルゴリズムからデータの質へ移りつつあり、公開ツールがその能力を急速に広げることを示している。確信度:中。
高としないのは、実験が1機種に限られ、固有受容感覚に依存し、実演場面を著者が選んでいるためだ。低としないのは、査読を経た2冠であること、コードとデータの公開で再現が可能なこと、ボストンダイナミクスが説明するシミュレーション主体の学習と方向性が一致することによる。
問うべき論点
相互作用を保つリターゲティングを搭載カメラと組み合わせ、場面の事前知識なしで動かせるか。マーカー式モーションキャプチャーではなく通常の動画から抽出した動作でも同じ品質を出せるか。
アマゾンは自社ロボットに適用するのか、公開研究にとどめるのか。最先端の公開学習パイプラインがユニツリー機で実証され続ける場合、日本のハードメーカーはどう対応するのか。