米フィギュア「Helix 02」、人型ロボの全身制御を一つのニューラルネットに 手書き制御コード10万9504行を削除
米人型ロボット企業フィギュアAIは2026年1月27日、ロボット基盤モデル「Helix 02」を発表した。カメラ映像と指先の触覚から1kHzの関節指令までを学習システムが担い、1000万パラメーターの学習型制御器が手書きのC++コード10万9504行を置き換えたと同社は説明した。Figure 03が台所を移動しながら食洗機の取り出しと再投入を4分間、61動作で、リセットも遠隔操作もなくこなしたという。
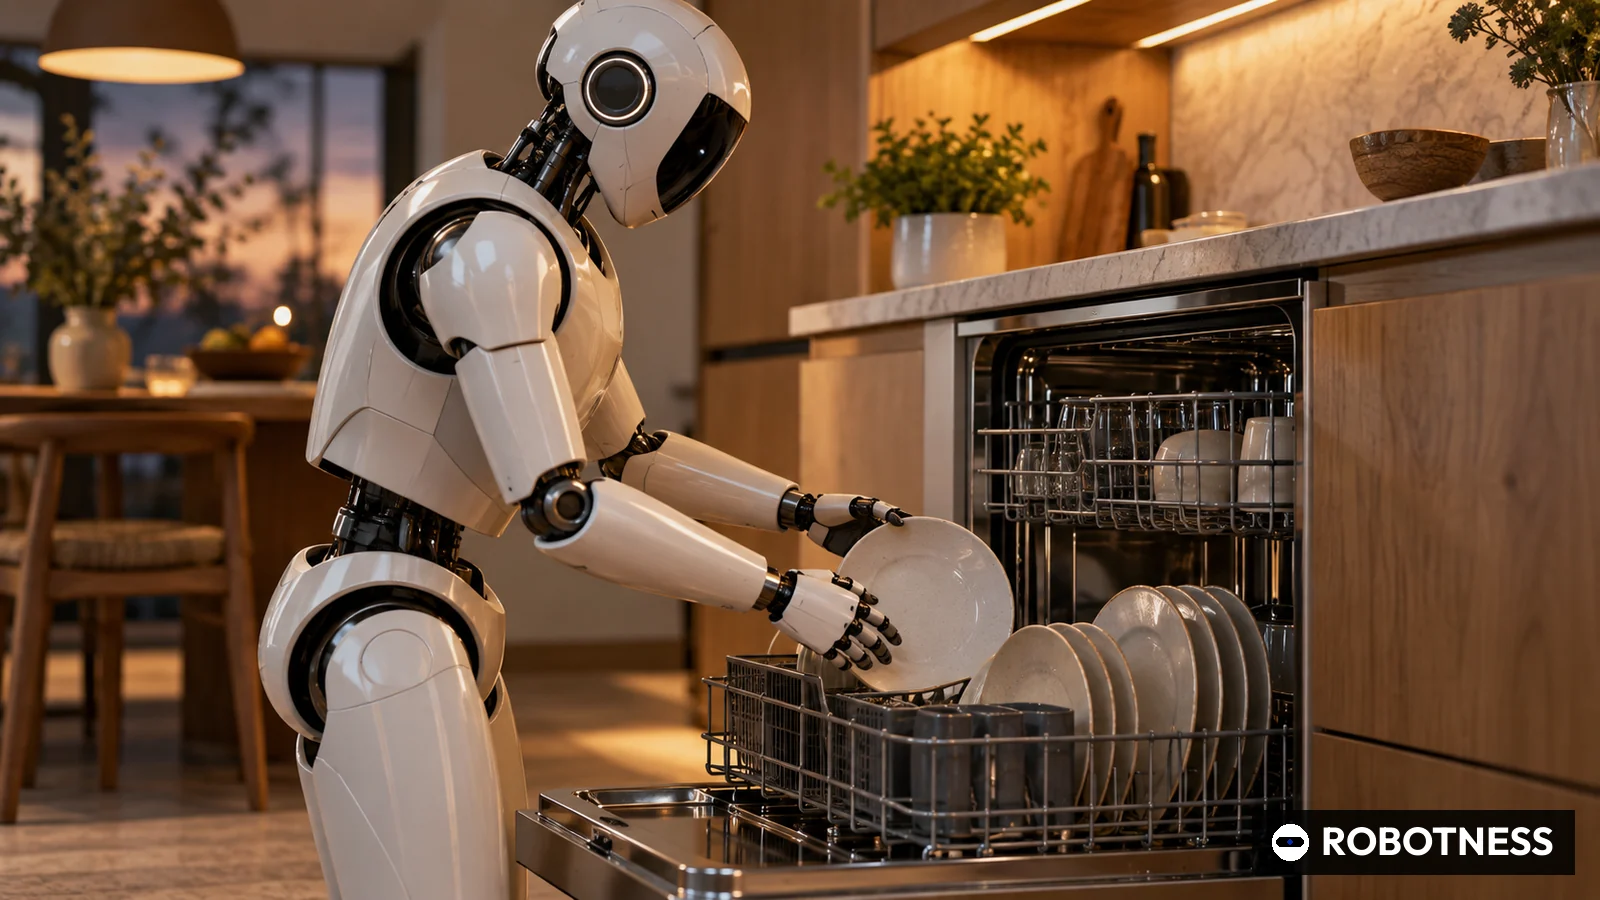
米人型ロボット企業フィギュアAI(Figure AI)は2026年1月27日、自社のヒューマノイドから人手で書いたC++の制御コード10万9504行を取り除き、パラメーター数1000万のニューラルネットワークに置き換えたと発表した。同社が「System 0」と呼ぶこの学習型制御器は、2025年2月に初公開したロボット基盤モデル「Helix」の第2世代「Helix 02」の最下層に置かれ、脚、胴体、腕から指1本1本に至るまで、全関節への指令を毎秒1000回出す。
同時に公開された食洗機の実演よりも、このコード削除こそが本質的なニュースである。これまで歩いて物を扱う人型ロボットの多くは、手の動作には学習した「頭脳」を、バランスと歩行には技術者が調整した古典制御器を別々に組み合わせてきた。フィギュアは両者の継ぎ目こそが家庭や工場での長く複雑な作業を阻む要因であり、工学ではなくデータで埋められると見ている。熟練技能者の不足に直面し、ロボットの教示工数削減を急ぐ日本の製造業にとっても、制御技術の重心がどこへ移るかを示す事例となる。
3層構造、フィギュアが開示した内容
同社によると、Helix 02は三つのシステムを積み重ねた構造だ。System 2は場面理解と言語を担い、下層に潜在的な目標を渡す。規模と動作周期は開示していない。System 1は200Hzで動くTransformerで、頭部カメラ、両手のひらに新たに設けたカメラ、指先の触覚センサー、全身の固有受容感覚を入力とし、指1本単位までの全身関節目標を出力する。System 0は1kHzで関節状態と胴体の動きを読み取り、アクチュエーター指令を書き込む。System 0はロボットの関節に合わせて変換した1000時間超の人の動作データと、20万を超える並列シミュレーション環境で、強いドメインランダム化をかけて学習させたと同社は説明した。
中心となる実演は、Figure 03が実寸大の台所を歩き回り、食洗機から食器を取り出して片付け、再び入れ直す一連の自律作業だった。同社によれば作業は4分間続き、61の移動操作動作を連ね、リセットも人の介入も遠隔操作もなかった。同社は人型ロボットが自律で完遂した最も長く複雑な作業だと主張した。瓶のふたを開ける、ピルケースから錠剤を1粒取り出す、注射器から正確に5mlを押し出す、BotQ工場で雑多な箱から金属部品をつまむ、という4本の器用さの動画も公開した。成功率や失敗回数は示していない。
- System 2のパラメーター数(10億)
- 7
- データなし
- System 1の制御周期(Hz)
- 200
- 200
- System 1のパラメーター数(100万)
- 80
- データなし
- 学習型全身制御器System 0のパラメーター数(100万)
- データなし
- 10
- System 0の制御周期(Hz)
- データなし
- 1,000
- 開示された学習データ(時間)
- 500
- 1,000
- 置き換えた手書きC++(行)
- データなし
- 109,504
- 開示された最長の自律作業(分)
- データなし
- 4
Helix:S1とS2に遠隔操作データ約500時間。Helix 02:System 0のみ人の動作データ1000時間超、S1とS2のデータは非開示。空欄は非開示。フィギュアAIの開示値で推計ではない。
2026年10月1日時点
1年で何が変わったか
初代との比較が分かりやすい。フィギュアは2025年2月、初代HelixのSystem 2を7〜9Hzで動く70億パラメーターのオープンウエートの視覚言語モデル、System 1を200Hzの8000万パラメーターの方策と説明し、約500時間の遠隔操作データで上半身35自由度のみを制御するとしていた。Helix 02は200Hzの行動層を維持しつつ制御範囲を脚にまで広げ、2025年10月9日に発表したFigure 03の手のひらカメラと触覚を初めて方策の入力に組み込んだ。Figure 03の指先センサーは3グラムの力まで感知すると同社は説明している。
同社は3月9日、居間の片付けの実演も公開し、新たなアルゴリズムや個別の作り込みは不要で、同じモデルにデータを足しただけだと説明した。霧吹きとタオルでの拭き取り、物を投げる動作、手の中での持ち替えなどを含む。新しい家事技能はコードではなくデータの問題だという主張がHelix 02の事業上の論理であり、それを成り立たせるにはデータ収集とロボット配備の資金が要る。
資金と工場がモデルの重みを増す
フィギュアにはその論理を試す資金力がある。同社は2025年9月、シリーズCで10億ドル超を調達し、投資後評価額が390億ドルになったと発表した。2024年2月のシリーズB(6億7500万ドル)で公表した評価額26億ドルの15.0倍にあたる。BotQ工場の第1ラインは年最大1万2000台の生産能力で設計され、4年で累計10万台の生産を目標とする。前世代のFigure 02は独BMWの米スパータンバーグ工場で11カ月稼働し、1250時間超の運転で9万個超の部品を投入し、X3の3万台超の生産に貢献したと同社は説明した。ROBOTNESSの計算では、ロボット1時間あたり約72個となる。
- Figure AI
- 米国
- シリーズC
- 1,000,000,000
- 39,000,000,000
- 2025-09-16
- 15
- Skild AI
- 米国
- シリーズC
- 1,400,000,000
- 14,000,000,000
- 2026-01-14
- 9.33
- Walden Robotics
- 米国
- シード
- 300,000,000
- 1,100,000,000
- 2026-07-15
- データなし
- Humanoid
- 英国
- シリーズA
- 152,000,000
- 1,350,000,000
- 2026-07-21
- データなし
- Apptronik
- 米国
- シリーズA延長
- 520,000,000
- データなし
- 2026-02-11
- データなし
倍率=最新の投資後評価額÷前回開示評価額(フィギュア390億ドル÷26億ドル、スキルド140億ドル÷15億ドル)。フィギュアのシリーズC金額は同社発表で10億ドル超。空欄は非開示。ROBOTNESS企業データベース、開示値で推計ではない。
2026年10月1日時点
日本勢はモデルを外部と組む道を選ぶ
競合は別の方向から同じ課題に迫っている。複数のロボットメーカーにモデルを供給するフィジカルインテリジェンスは3月3日、新たな記憶機構で10分を超える作業をこなせるようになったと発表した。米エヌビディアは3月16日のGTCで、行動前に映像を予測するワールドアクションモデル「GR00T N2」を予告した。スキルドAIは1月、140億ドル超の評価額で14億ドルを調達した。日本では安川電機が7月、Google DeepMindのGemini Robotics ER 1.6をMOTOMAN NEXTに搭載すると発表し、ファナックも5月にグーグル系イントリンシックやGeminiへ自社ロボットを開放した。トヨタ系研究所から独立したWalden Roboticsは7月、評価額11億ドルで3億ドルのシードを調達した。
ROBOTNESS分析
Helix 02の意義は食洗機の実演ではなく、人型ロボットの最後の手書き制御層まで学習で置き換えられると示した点にあり、業界のボトルネックは制御工学からデータ収集と実機稼働時間へ移る。
根拠はフィギュアが何を削ったかにある。10万9504行のC++を人の動作で学習した1000万パラメーターのネットワークに置き換えれば、歩行とバランスも操作技能と同じデータパイプラインで改善される。同社のその後の発表もこれを裏付ける。3月にはデータの追加だけで家事技能を増やし、9月17日に公表したHelix 2.5では自社の人間経験データセット「Index」で事前学習し、初めて入る30軒の家庭でのゼロショット成功率を、ゼロから学習したモデルの9%から56%へ引き上げたとしている。
最も強い反論は、フィギュアがHelix 02の信頼性指標を一切開示していないことだ。4分間の1回の成功は能力を示すにとどまり、稼働率を証明しない。製造業の顧客はシフトあたりの介入回数で評価する。同社自身、BMWの作業ではシフトあたり99%超の配置成功と介入ゼロを目標に掲げていた。行単位で検証できた安全ロジックが学習済みネットワークに置き換わる点も、認証の場で問われるだろう。
強気シナリオ。データ駆動の制御により、フィギュアの台数、ブルックフィールドとの提携で得る家庭データ、BotQの生産量が複利的に積み上がり、古典制御器を使う競合が追いつけない差が生まれる。新技能はモデル更新1回で数千台に配信される。
弱気シナリオ。事前学習後も家庭での長時間作業の成功率は56%にとどまり、いま対価を払う工場顧客は汎用性より稼働率を重視する。その間にエヌビディアなどの公開モデルが差を詰める。
日本への含意は二つある。政府は3月、2040年に世界シェア30%、市場規模20兆円を目指すAIロボティクス戦略を決めたが、制御の価値がデータと稼働時間に移るなら、国内工場の稼働データをどう集めて学習に回すかが戦略の成否を分ける。もう一つは部品だ。1kHzの学習型制御器が全機で同じように働くには、減速機やモーター、エンコーダーの個体差が小さいことが前提となり、精密部品で強みを持つ日本の部品メーカーの役割はむしろ大きくなる。
注目すべきシグナル:
- 2026年6月30日にF.03が投入されたBMWスパータンバーグ工場で、Helix駆動のFigure 03の介入回数や成功率が開示されるか。
- 2027年のBotQ生産実績が、4年10万台(年平均約2万5000台、第1ライン能力の約2.1倍)の目標に沿うか。
- 2026年末に予定されるエヌビディアGR00T N2の正式公開と、安川電機やファナックなど国内メーカーの外部モデル採用の広がり。
- 2026年1月27日(フィギュアAIのブログ)
- Helix 02、3層構造(S2推論、S1は200Hz、S0は1kHz)
- System 0、1000万パラメーター、C++10万9504行を置き換え
- 人の動作データ1000時間超、並列シミュレーション環境20万超
- 手のひらカメラ、指先触覚センサー(3グラムを感知)
- 食洗機の取り出しと再投入、4分間、61動作、リセットなし
- Figure 03(2025年10月9日発表)
- 投資後390億ドル(シリーズC、2025年9月16日)
なぜ重要か
Helix 02は、潤沢な資金を持つ人型ロボット企業が低レベル制御器全体を学習型ネットワークに置き換え、歩きながら接触の多い長時間の作業をこなす様子を公開した初の事例である。フィギュアは1kHzで動く1000万パラメーターのSystem 0、1000時間超の動作データ、20万超のシミュレーション環境、置き換えたC++10万9504行という具体的な数字を示した。人型ロボット企業の参入障壁は、少数の技術者が持つ制御ノウハウから、台数と動作データ量に比例して積み上がるデータ資産へと移る。
製品改良の方法も変わる。3月の居間の実演と9月のHelix 2.5は、新技能がデータの追加で生まれると説明している。これが正しければ、新しい作業1件の限界費用はデータ収集費に近づき、ロボットと人のデータを最も多く持つ企業が勝つ。フィギュアがHelix 02の後にIndexデータセットを打ち出し、9月にNscaleと35億ドルの計算資源契約を結んだのはそのためだ。
競合分析
モデル専業で最も近い競合はフィジカルインテリジェンスだ。3月3日の記憶機構は10分超の作業を狙い、フィギュアの4分間の実演より時間軸は長いが、多数のメーカーにモデルを供給する立場で、1kHzの全身制御までは担わない。エヌビディアのGR00T N2は自前の研究組織を持たないメーカーが採用する公開型の選択肢で、行動前に映像を予測するワールドアクションモデル方式をとる。
日本勢は外部モデルとの組み合わせを選んでいる。安川電機はGoogle DeepMindのGemini Robotics ER 1.6をMOTOMAN NEXTに載せ、ファナックはイントリンシックやGeminiに自社ロボットを開放し、富士通はファナック、安川電機、川崎重工業とエヌビディア技術を使う国産フィジカルAI基盤づくりを進める。いずれも産業用ロボットの上位にモデルを載せる構図で、フィギュアのように本体から1kHzの制御器まで自社で学習させる垂直統合とは対照的だ。
企業価値の背景
フィギュアのシリーズC投資後評価額390億ドル(2025年9月)は、2024年2月のシリーズB時に公表した26億ドルの15.0倍。スキルドAIは2024年7月のシリーズA時の15億ドルから2026年1月の140億ドル超へ約9.3倍となった。どちらもロボットメーカーではなくモデル企業としての評価であり、7月に評価額11億ドルでシードを調達したWalden Roboticsや、13億5000万ドルの英Humanoidとは桁が違う。
Helix 02はフィギュアがモデルの上乗せ評価を守るための証拠だ。独自基盤モデルに依拠する評価額は、ラウンドの間に目に見えるモデルの進歩を求める。同社は1月にHelix 02、9月にHelix 2.5を出し、その間の3月と5月に家事の実演を公開した。リスクは汎用化で、エヌビディアの公開モデルが他社機で同等の全身性能を出せば、上乗せ分はハードウエア企業並みに縮みうる。
サプライチェーンへの影響
Helix 02は部品構成の重心をセンシングと計算資源へ移す。System 1は手のひらカメラと3グラムを感知する指先触覚に依存するため、カメラモジュール、触覚スキン、その読み出し回路の重要度が増す。同社はこれらの調達先を開示していない。イメージセンサーや触覚センサーを手がける日本の電子部品各社にとっては、触覚が方策の入力になる流れが需要の手がかりとなる。
1kHzの学習型制御器でも、減速機、モーター、エンコーダーが出す精密なトルクへの依存は変わらない。一つのモデルを全機で動かすには個体差の小さいアクチュエーターが前提となり、量産品質で定評のある日本の精密部品の価値を高める。学習面では、Nscaleと結んだ最大10万基のエヌビディアVera Rubin GPUの契約が、モデル開発をエヌビディアの半導体と単一の計算資源パートナーの増設に結び付ける。
今後の注目点
第1に信頼性データ。フィギュアはかつてBMW向けにシフトあたり99%の成功目標を公表した。6月30日にF.03が入ったスパータンバーグで、Helix駆動のFigure 03について同様の指標が出れば、学習型の全身制御が量産現場で通用するか判断できる。
第2に生産量。4年10万台は年平均約2万5000台で、第1ラインの能力1万2000台の約2.1倍にあたる。第3に競争と政策。2026年末のGR00T N2正式公開と、2040年に世界シェア30%を掲げる日本のAIロボティクス戦略の具体策が、国内メーカーの選択肢を左右する。
アナリストの見方
見立て:Helix 02は人型ロボットの制御を工学の問題からデータの問題へ変え、台数と人の動作データを最も多く持つ企業に有利に働く。確信度:中。
高としないのは、フィギュアがHelix 02の成功率も介入回数も開示しておらず、その後に示された唯一の汎化指標であるHelix 2.5の30軒でのゼロショット成功率56%が産業用途の要求を大きく下回るためだ。構造面の主張は文書で裏付けられているが、事業面はまだ検証されていない。顧客現場で介入なしのシフト稼働が示されれば高へ引き上げる。
問うべき論点
社内評価でHelix 02の実行のうち人の介入なしで完了する割合はどの程度で、置き換えた古典制御器と比べてどうか。検証可能な制御コードがなくなった1kHzの学習型制御器の安全性を、どのように認証するのか。
System 1とSystem 2の学習データのうち、遠隔操作ではなく人の映像やIndexに由来する比率はどれほどか。ロボットデータ1時間あたりのコストは2025年初めからどう変わったか。他社のハードウエア、たとえば日本の産業用ロボットメーカーにHelixをライセンスする考えはあるか。